

|
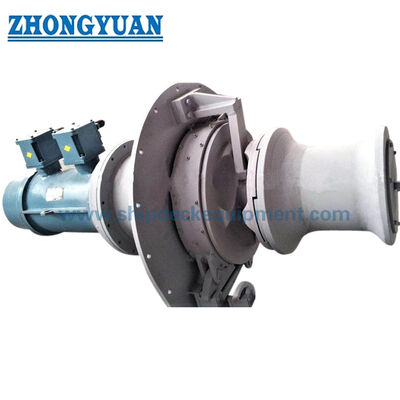
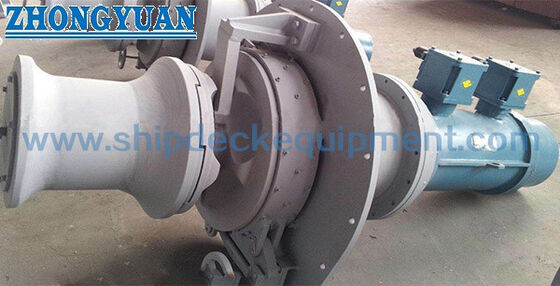
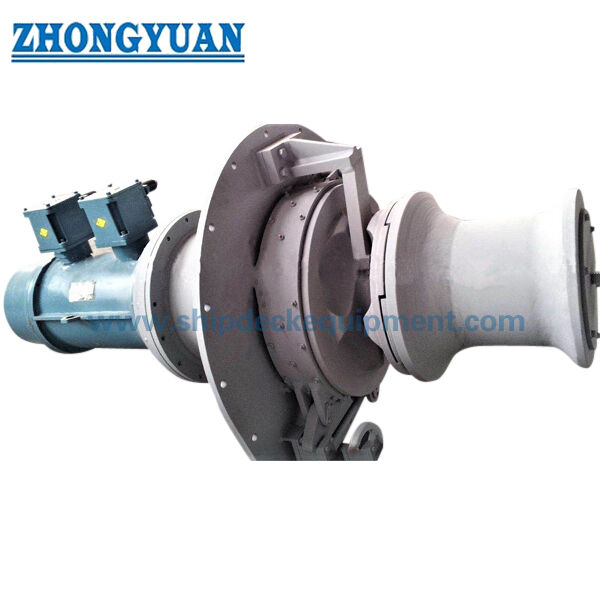
ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর ক্যাপস্টান, জিপসি ও ওয়ার্পিং হেড সহ।
পণ্যের বিবরণ:
| উৎপত্তি স্থল: | চীন |
| পরিচিতিমুলক নাম: | Zhongyuan Marine Equipmen |
| সাক্ষ্যদান: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| মডেল নম্বার: | স্ট্যান্ডার্ড বা কাস্টমাইজড |
প্রদান:
| ন্যূনতম চাহিদার পরিমাণ: | 1 ইউনিট |
|---|---|
| মূল্য: | Based on quotation |
| প্যাকেজিং বিবরণ: | স্ট্যান্ডার্ড প্যালেট বা কাস্টমাইজড প্যাকিং রপ্তানি করুন |
| ডেলিভারি সময়: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে |
| পরিশোধের শর্ত: | টি/টি, এল/সি |
| যোগানের ক্ষমতা: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে কাস্টমাইজড উত্পাদন |
|
বিস্তারিত তথ্য |
|||
| ফাংশন: | মোরিং এবং লিফটিং অ্যাঙ্কর | কাজের লোড: | 5KN থেকে 250KN |
|---|---|---|---|
| Warping মাথা ব্যাস: | 200-700 মিমি | ওয়ারিং গতি (মি/মিনিট): | 9-18মি/মিনিট |
| তারের দড়ি দিয়া: | 11 - 46 (মিমি) | উপাদান: | স্টেইনলেস স্টিল (পালিশ), হালকা ইস্পাত, ঢালাই |
| শক্তি: | বৈদ্যুতিক | নিয়ন্ত্রণ: | স্থানীয় বা রিমোট কন্ট্রোল |
| শ্রেণিবিন্যাস সার্টিফিকেট: | CCS, NK, BV, ABS, DNV, LR, KR, RINA, IRS, RS, ইত্যাদি | ||
| বিশেষভাবে তুলে ধরা: | 250 কেএন মুরিং ক্যাপস্তান,বৈদ্যুতিক উল্লম্ব অ্যাঙ্কর ক্যাপস্তান,9 মি / মিনিট উল্লম্ব অ্যাঙ্কর ক্যাপস্তান |
||
পণ্যের বর্ণনা
ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর ক্যাপস্টান, জিপসি ও ওয়ার্পিং হেড সহ।
পণ্যের সংক্ষিপ্ত বিবরণ
বৈদ্যুতিক উল্লম্ব নোঙ্গর ক্যাপস্টান একটি উল্লম্ব-অক্ষ নোঙ্গর মেশিন যা একটি জাহাজের নিজস্ব নোঙ্গর চেইনকে একটি মিলে যাওয়া ক্যাবল লিফটার / জিপসির মাধ্যমে পরিচালনা করে।একই ইউনিট উপর একটি warping মাথা একটি পৃথক দড়ি হ্যান্ডলিং ফাংশন প্রদান যখন নির্দিষ্ট. বৈদ্যুতিক বিন্যাস সাধারণত একটি নৌ বৈদ্যুতিক মোটর, হ্রাস গিয়ারবক্স, উল্লম্ব ড্রাইভ শ্যাফ্ট, তারের উত্তোলক, ক্লাচ, ব্রেক, warping মাথা এবং নিয়ন্ত্রণ সরঞ্জাম একত্রিত করে।
সরবরাহিত নির্বাচনের টেবিলে 12.5 থেকে 70 মিমি পর্যন্ত নামমাত্র চেইন ব্যাসার্ধ রয়েছে এবং AM2 এবং AM3 চেইন গ্রেডের জন্য পৃথক রেফারেন্স ওয়ার্কলোড মান তালিকাভুক্ত করা হয়েছে।চূড়ান্ত সরঞ্জাম নির্বাচন শুধুমাত্র চেইন ব্যাসার্ধ থেকে করা উচিত নয়: অ্যাঙ্কর ভর, চেইন গ্রেড এবং ক্যালিব্রেটেড লিঙ্ক জ্যামিতি, প্রয়োজনীয় উত্তোলন কর্মক্ষমতা, ব্রেক / হোল্ডিং বেস, হাউস-পাইপ এবং চেইন-পাইপ লিড, চেইন stopper বিন্যাস, ডেক ভিত্তি,জাহাজের বিদ্যুৎ সরবরাহ, নিয়ন্ত্রণ দর্শনের এবং শ্রেণীবিভাগের প্রয়োজনীয়তা নিশ্চিত করতে হবে। আইএসিএস ইউআর এ 3 বিশেষভাবে অ্যাঙ্কর উইন্ডলাস ডিজাইন এবং পরীক্ষার কথা বলে, যখন আইএসিএস ইউআর এ 1 অ্যাঙ্করিং সরঞ্জামগুলিকে কভার করে;চূড়ান্ত প্রকল্পের ভিত্তি প্রযোজ্য শ্রেণীর নিয়ম এবং অনুমোদিত জাহাজের ব্যবস্থা সাপেক্ষে থাকবে.
দ্রুত বিবরণী
- ড্রাইভঃ রিডাকশন গিয়ারবক্স সহ বৈদ্যুতিক মোটর → জাহাজের ভোল্টেজ, ফ্রিকোয়েন্সি, ডিউটি, স্টার্টিং পদ্ধতি এবং অনুমোদিত নিয়ন্ত্রণ দর্শনের জন্য নির্বাচিত।
- অ্যাঙ্কর চেইনের ব্যাসার্ধঃ 12.5×70 মিমি → ক্যাবল লিফটার / জিপসি অবশ্যই কেবলমাত্র নামমাত্র ব্যাসার্ধ নয়, চেইনের সঠিক ব্যাসার্ধ এবং ক্যালিব্রেটেড লিঙ্ক জ্যামিতির সাথে মেলে।
- রেফারেন্স অ্যাঙ্কর-চেইন ওয়ার্কিং লোডঃ AM2 6.6 ′′208.3 kN / AM3 14.6 ′′232.8 kN → সরবরাহিত নির্বাচন ডেটা হিসাবে সংরক্ষিত; SWL, প্রুফ লোড বা ব্রেকিং লোড হিসাবে নাম পরিবর্তন করা হয়নি।
- নামমাত্র চেইন গতিঃ ≥ 9 m/min সরবরাহিত টেবিলে → চূড়ান্ত গ্যারান্টিযুক্ত গতি এবং পরীক্ষার অবস্থা নির্বাচিত মডেলের জন্য নিশ্চিত করা হবে।
- ডার্কিং লোডঃ ৫২০০ কেএন → একটি পৃথক ডার্কিং হেড ডিউটি এবং অ্যাঙ্কর চেইন ওয়ার্কিং লোড কলামের সাথে বিনিময়যোগ্য নয়।
- ডার্কিং হেড ব্যাসার্ধঃ 200×700 মিমি সরবরাহিত তথ্যে উল্লেখ করা হয়েছে → চূড়ান্ত ব্যাসার্ধ, দড়ি উপযুক্ততা এবং লাইন লিডটি প্রকল্পের অঙ্কন দ্বারা নিশ্চিত করা হবে।
- কন্ট্রোলঃ স্থানীয় বা রিমোট কন্ট্রোল উপলব্ধ → জরুরী স্টপ, স্থানীয় অগ্রাধিকার, ব্রেক/ক্ল্যাচ ইন্টারলক, ইঙ্গিত এবং ইন্টারফেস সিগন্যালগুলি অনুমোদিত কন্ট্রোল দর্শনে সংজ্ঞায়িত করা হবে।
- পরীক্ষার/শ্রেণীর সুযোগঃ প্রকল্পের প্রয়োজনীয়তা অনুসারে ডিজাইন পর্যালোচনা, FAT, ব্রেক এবং কার্যকরী পরীক্ষা, উপাদান ট্রেসেবিলিটি এবং শ্রেণির সাক্ষ্যদানের আগে সম্মত হয়।
প্রধান প্রযুক্তিগত পরামিতি
|
চেইন ডায়া। |
কাজের চাপ (কেএন)
|
নামমাত্র গতি |
ডার্পিং লোড |
মোটর পাওয়ার (কেডব্লিউ)
|
||
|---|---|---|---|---|---|---|
|
|
এএম২ |
এএম৩ |
|
|
বৈদ্যুতিক |
হাইড্রোলিক |
| 12.5 | 6.6 | 14.6 | 9 | 5 | 2.২/০75 | 2.2 |
| 14 | 8.3 | 17.2 | 9 | 6 | 2.২/০75 | 3 |
| 16 | 10.9 | 20 | 9 | 8 | 2.২/০75 | 4 |
| 17.5 | 13 | 14.6 | 9 | 10 | ৩/১।3 | ৪/৫।5 |
| 19 | 15.3 | 17.2 | 9 | 10 | 4.3/1.7 | 5.5 |
| 20 | 17.9 | 20 | 9 | 15 | 4.3/1.7 | 5.৫/৭5 |
| 22 | 20.6 | 23 | 9 | 15 | ৬/২।5 | 7.5 |
| 24 | 24.5 | 27.4 | 9 | 20 | 8.৫/৩5 | 7.5/11 |
| 26 | 28.7 | 32.1 | 9 | 20 | 8.৫/৩5 | 11 |
| 28 | 33.3 | 37.2 | 9 | 25 | 8.৫/৩5 | 11 |
| 30 | 38.3 | 42.8 | 9 | 30 | ১১/১১/৭।5 | 15 |
| 32 | 43.5 | 48.6 | 9 | 30 | ১১/১১/৭।5 | 15 |
| 34 | 49.1 | 54.9 | 9 | 40 | ১৬/১৬/১১ | ১৫/৮5 |
| 36 | 55.1 | 61.6 | 9 | 40 | ১৬/১৬/১১ | 18.5 |
| 38 | 61.4 | 68.9 | 9 | 50 | ১৬/১৬/১১ | 18.5/২২ |
| 40 | 68 | 76 | 9 | 60 | ২২/২২/১৬ | ২২/৩০ |
| 42 | 75 | 83.8 | 9 | 60 | ২২/২২/১৬ | ২২/৩০ |
| 44 | 82.3 | 92 | 9 | 70 | ২২/২২/১৬ | 30 |
| 46 | 89.9 | 100.5 | 9 | 80 | ৩০/৩০/২২ | 30 |
| 48 | 97.9 | 109.4 | 9 | 80 | ৩০/৩০/২২ | ৩০/৩৭ |
| 50 | 106.3 | 118.8 | 9 | 90 | ৩০/৩০/২২ | 37 |
| 52 | 114.9 | 128.4 | 9 | 100 | ৩০/৩০/২২ | ৩৭/৪৫ |
| 54 | 123.9 | 138.5 | 9 | 100 | ৪৫/৪৫/৩০ | 45 |
| 56 | 133.3 | 149 | 9 | 120 | ৪৫/৪৫/৩০ | 45 |
| 58 | 143 | 159.8 | 9 | 120 | ৪৫/৪৫/৩০ | ৪৫/৫৫ |
| 60 | 153 | 171 | 9 | 140 | ৪৫/৪৫/৩০ | 55 |
| 62 | 163.4 | 182.6 | 9 | 150 | ৪৫/৪৫/৩০ | 55 |
| 64 | 174.1 | 194.6 | 9 | 160 | 60/60/45 | ৫৫/৭৫ |
| 66 | 185.1 | 206.9 | 9 | 160 | 60/60/45 | 75 |
| 68 | 196.5 | 219.6 | 9 | 180 | 60/60/45 | 75 |
| 70 | 208.3 | 232.8 | 9 | 200 | 60/60/45 | 75 |
নির্বাচন ও অনুসন্ধান গাইড
ধাপ ১ঃ জাহাজের নিজস্ব নোঙ্গরের জন্য বৈদ্যুতিক উল্লম্ব নোঙ্গর ক্যাপস্টান / উল্লম্ব উইন্ডলাস ব্যবস্থা হিসাবে সরঞ্জামটি নিশ্চিত করুন এবং জাহাজের প্রকার, শ্রেণি সমাজ,অ্যাঙ্কর বিন্যাস অঙ্কন এবং অ্যাঙ্কর ভর.
ধাপ ২ঃ চেইন ব্যাসার্ধ, এএম২/এএম৩ গ্রেড, চেইন স্ট্যান্ডার্ড, পিচ এবং লিঙ্ক জ্যামিতি, চেইন সার্টিফিকেট, যদি পাওয়া যায়, চেইন স্টপার বিন্যাস, হাউস-পাইপ লিড এবং চেইন-পাইপের অবস্থান নিশ্চিত করুন।
ধাপ ৩ঃ দড়ি টাইপ/দিয়ামিটার, প্রয়োজনীয় ডার্কিং লোড এবং প্রত্যাশিত লাইন লিড সহ প্রয়োজনীয় অ্যাঙ্কর হাইভিং স্পিড এবং ডার্কিং হেড ডিউটি আলাদাভাবে নিশ্চিত করুন।
ধাপ ৪ঃ জাহাজের বৈদ্যুতিক তথ্য প্রদান করুনঃ ভোল্টেজ, ফ্রিকোয়েন্সি, ফেজ, মোটর ডিউটি, স্টার্টিং পদ্ধতি, আবরণ / সুরক্ষা প্রয়োজনীয়তা, নিয়ন্ত্রণ ভোল্টেজ এবং কোনও অ্যান্টি-কন্ডেনসেশন গরম করার প্রয়োজনীয়তা।
ধাপ ৫ঃ স্থানীয়/রিমোট কন্ট্রোল ফাংশন, জরুরী স্টপ, ইঙ্গিত, এলার্ম, ইন্টারলক এবং ইন্টারফেস সিগন্যাল নিশ্চিত করুন;ডেক ফাউন্ডেশন / ইনস্টলেশন তথ্য এবং রক্ষণাবেক্ষণ-অ্যাক্সেস সীমাবদ্ধতা প্রদান.
ধাপ ৬ঃ উপাদান/কোট স্পেসিফিকেশন, পরিমাণ, সার্টিফিকেট এবং FAT এর পরিধি, ডেলিভারি গন্তব্য, প্রয়োজনীয় ডেলিভারি সময় এবং অনুমোদিত অঙ্কন বা প্রতিস্থাপন সরঞ্জামের ছবি যদি পাওয়া যায় তা নিশ্চিত করুন.
কাঠামো
Marine electric motor | Reduction gearbox | Vertical drive shaft | Cable lifter / chain gypsy | Clutch | Brake | Warping head | Bearings and lubrication points | Base / foundation structure | Local controls | Electrical control cabinet | Guards / inspection access according to approved design
অ্যাঙ্করিং ডিজাইন, ড্রাইভ এবং ইনস্টলেশন সুবিধা
- উল্লম্ব-অক্ষ বিন্যাস ডেক ফুটপ্রিন্ট কমাতে পারে, কিন্তু জিপসি, warping মাথা, ব্রেক / ক্লাচ অপারেশন, গিয়ারবক্স,মোটর এবং অপসারণ রুট এখনও জাহাজ GA উপর চেক করা আবশ্যক.
- জিপসি পকেট জ্যামিতি একটি চেইন ম্যাচিং আইটেম। সঠিক আসন অনুমোদিত স্টাড-লিঙ্ক চেইন মাত্রা উপর নির্ভর করে; একটি প্রতিস্থাপন প্রকল্প বিদ্যমান জিপসি অঙ্কন, চেইন শংসাপত্র প্রদান করা উচিত,চেইন নমুনা বা পরিমাপ লিঙ্ক জ্যামিতি যেখানে ব্যবহারিক.
- হাউস পাইপ, ক্যাবল লিফটার, চেইন স্টপার এবং চেইন পাইপের মধ্যে সারিবদ্ধতা একটি ইনস্টলেশন-সমালোচনামূলক সমস্যা। দুর্বল সীসা পার্শ্বীয় লোডিং, অনিয়মিত চেইন আসন এবং ত্বরিত পরাগ হতে পারে।
- ব্রেক, ক্লাউজ এবং চেইন টপল বিভিন্ন ফাংশন সম্পাদন করে। একটি চেইন টপল অ্যাঙ্কর চেইনটি সংরক্ষণ করতে এবং ইনস্টল করা হলে উইন্ডলাসের উপর চাপ কমাতে ব্যবহৃত হয়;ক্যাপস্টান ব্রেককে স্বয়ংক্রিয়ভাবে জাহাজের একমাত্র স্থায়ী বন্ধন ডিভাইস হিসেবে বিবেচনা করা উচিত নয়।.
- ইলেকট্রিক মোটর এবং গিয়ারবক্স নির্বাচন একটি ড্রাইভ সিস্টেম হিসাবে প্রয়োজনীয় টর্ক, গতি, পরিষেবা দায়িত্ব, স্টার্ট পদ্ধতি এবং জাহাজের শক্তি অবস্থার বিরুদ্ধে পরীক্ষা করা উচিত।অনুমোদিত মোটর / নিয়ন্ত্রণ সময়সূচীতে একাধিক গতি বা পরিবর্তনশীল গতির ফাংশনগুলি স্পষ্টভাবে চিহ্নিত করা উচিত.
- ফাউন্ডেশন প্রতিক্রিয়া, স্থানীয় ডেক অনমনীয়তা, বন্ধন / ঢালাই বিবরণ, শাফ্ট অনুপ্রবেশ যেখানে প্রযোজ্য, ড্রেন,ক্যাবল রুটিং এবং রক্ষণাবেক্ষণ অ্যাক্সেস প্রকল্প-নির্দিষ্ট এবং অনুমোদিত সরঞ্জাম এবং জাহাজের অঙ্কন থেকে আসা উচিত.
- কমিশনিং ব্রেকিং, ক্লাচ ফাংশন, নিচে নামা এবং উত্তোলন, তারের উত্তোলক উপর চেইন যাত্রা যাচাই করা উচিত,প্রযোজ্য অনুমোদিত পরীক্ষার পদ্ধতি অনুসারে হাউস / চেইন পাইপ এবং সন্তোষজনক অ্যাঙ্কর / চেইন স্টোভিংয়ের মধ্য দিয়ে ট্রানজিট.
কাস্টম অ্যাট্রিবিউট
- পণ্যের ধরনঃ বৈদ্যুতিক উল্লম্ব নোঙ্গর ক্যাপস্টান → ক্যাবল লিফটার / জিপসি এবং একটি পৃথক warping-head ফাংশন সহ উল্লম্ব-অক্ষ নোঙ্গর মেশিন।
- চেইন রেঞ্জঃ ১২.৫৭০ মিমি → চূড়ান্ত জিপসি উত্পাদনের আগে সঠিক চেইন গ্রেড এবং ক্যালিব্রেটেড জ্যামিতি প্রয়োজন।
- রেফারেন্স চেইন ওয়ার্কিং লোডঃ AM2 6.6 ′′208.3 kN / AM3 14.6 ′′232.8 kN → শুধুমাত্র সরবরাহিত নির্বাচন মান; চেইন প্রুফ লোড, ব্রেকিং লোড বা পণ্য SWL নয়।
- নামমাত্র চেইন গতিঃ ≥ 9 m/min → চূড়ান্ত গ্যারান্টিযুক্ত মান নির্বাচিত মডেল এবং অনুমোদিত পরীক্ষার ভিত্তিতে।
- ডার্পিং লোডঃ ৫২০০ কেএন → ডার্পিং হেড ফাংশনের জন্য প্রযোজ্য এবং অ্যাঙ্কর চেইন ডিউটি থেকে আলাদাভাবে নির্বাচন করা উচিত।
- ড্রাইভঃ ইলেকট্রিক → নৌ মোটর, গিয়ারবক্স এবং কন্ট্রোলগুলি জাহাজের বৈদ্যুতিক সরবরাহ এবং কাজের সাথে মেলে।
- কন্ট্রোলঃ স্থানীয় / দূরবর্তী → চূড়ান্ত ফাংশন, ইন্টারলক, অ্যালার্ম এবং নির্দেশাবলী অনুমোদিত নিয়ন্ত্রণ দর্শনের অনুসরণ করে।
- শ্রেণীবিভাগ / শংসাপত্রের ক্ষেত্রঃ প্রকল্পের প্রয়োজনীয়তা অনুযায়ী → নকশা অনুমোদন, পণ্য শংসাপত্র, FAT সাক্ষ্যদান এবং উপাদান ট্রেসেবিলিটি সম্মত শ্রেণী / আদেশের ক্ষেত্রের সাপেক্ষে।
কিভাবে কাজ করে
Electric motor starts → Reduction gearbox drives the vertical shaft → Clutch connects the cable lifter for anchor-chain operation → Matched gypsy engages the chain to heave or pay out → Brake controls / holds the cable lifter according to the operating procedure → Chain stopper secures the chain where required by the vessel arrangement → Warping head is used separately for approved rope-handling duty
অ্যাপ্লিকেশন
Merchant vessels | Cargo ships | Tankers | Tugs and service vessels | Workboats | Coastal / inland vessels subject to project rules | Newbuilding anchor stations | Replacement vertical windlass / anchor capstan arrangements
সার্টিফিকেশন এবং সুবিধা
ডিজাইন পর্যালোচনা, উত্পাদন পরিদর্শন, কারখানার গ্রহণযোগ্যতা পরীক্ষা, উপাদান ট্রেসেবিলিটি এবং শ্রেণী সাক্ষ্য প্রকল্পের প্রয়োজনীয়তা, জাহাজের শ্রেণীবিভাগের সমাজ,অনুমোদিত প্রযুক্তিগত বিবরণী এবং অনুমোদিত পরিদর্শন পরিকল্পনা- সার্টিফিকেটের আকার উদ্ধৃতি দেওয়ার আগে নিশ্চিত করা উচিত।
সার্টিফিকেশনঃ সিসিএস, এনকে, বিভি, এবিএস, ডিএনভি, এলআর, কেআর, আইআরএস, আরএস, রিনা, সিআরএস, মেকার্স টেস্ট সার্টিফিকেট।
অঙ্কন ও ছবি

প্রায়শই জিজ্ঞাসিত প্রশ্ন
প্রশ্ন ১ঃ এটা কি সমুদ্রের একটি অ্যাঙ্কর হ্যান্ডলিং লিঞ্চের মতো?
উত্তরঃ না। এই পৃষ্ঠায় জাহাজের নিজস্ব নোঙ্গর ব্যবস্থা পরিচালনার জন্য যন্ত্রপাতি বর্ণনা করা হয়েছে।অফশোর ইউনিটগুলির জন্য পুনরুদ্ধার বা শিফট অ্যাঙ্করগুলি বিভিন্ন নিয়ন্ত্রক এবং অপারেশনাল প্রয়োজনীয়তার সাথে একটি ভিন্ন সরঞ্জাম বিভাগ.
প্রশ্ন ২ঃ সঠিক ক্যাবল লিফটার/জিপসি নির্বাচন করার জন্য কোন তথ্য সবচেয়ে গুরুত্বপূর্ণ?
A2: নামমাত্র চেইন ব্যাসার্ধ, AM2 / AM3 গ্রেড, চেইন স্ট্যান্ডার্ড, পিচ এবং লিঙ্ক জ্যামিতি এবং chain certificate, approved chain drawing or replacement sample নিশ্চিত করুন।শুধুমাত্র নামমাত্র ব্যাসার্ধ চূড়ান্ত পকেট যন্ত্রপাতি জন্য যথেষ্ট নয়.
প্রশ্ন 3: বৈদ্যুতিক ড্রাইভ এবং ব্রেক প্যাকেজ অর্ডার করার আগে কি নিশ্চিত করা উচিত?
A3: জাহাজের ভোল্টেজ, ফ্রিকোয়েন্সি, ফেজ, মোটর ডিউটি, স্টার্টিং পদ্ধতি, উপলব্ধ শক্তি, আবরণ / সুরক্ষা প্রয়োজনীয়তা, স্থানীয় এবং রিমোট কন্ট্রোল ফাংশন, ব্রেক ধরে রাখার ভিত্তি, শ্রেণী সমাজ নিশ্চিত করুন,FAT/সাক্ষী পরিসীমা এবং ডেক ফাউন্ডেশন ডেটা.