

|
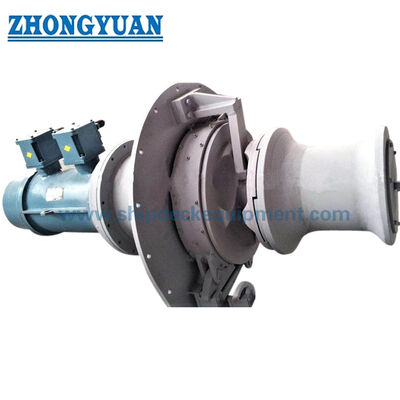
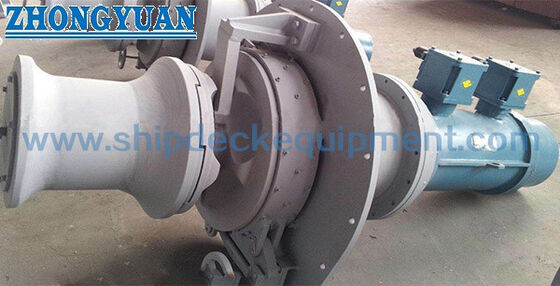
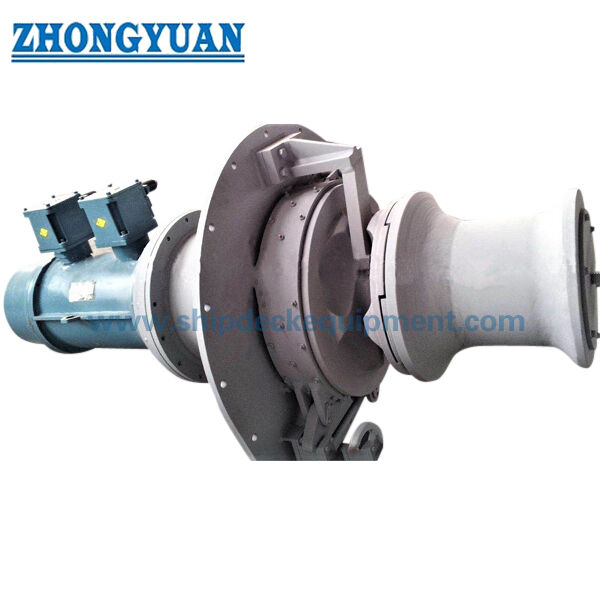
ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর ক্যাপস্টান, জিপসি ও ওয়ার্পিং হেড সহ।
পণ্যের বিবরণ:
| উৎপত্তি স্থল: | চীন |
| পরিচিতিমুলক নাম: | Zhongyuan Marine Equipmen |
| সাক্ষ্যদান: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| মডেল নম্বার: | স্ট্যান্ডার্ড বা কাস্টমাইজড |
প্রদান:
| ন্যূনতম চাহিদার পরিমাণ: | 1 ইউনিট |
|---|---|
| মূল্য: | Based on quotation |
| প্যাকেজিং বিবরণ: | স্ট্যান্ডার্ড প্যালেট বা কাস্টমাইজড প্যাকিং রপ্তানি করুন |
| ডেলিভারি সময়: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে |
| পরিশোধের শর্ত: | টি/টি, এল/সি |
| যোগানের ক্ষমতা: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে কাস্টমাইজড উত্পাদন |
|
বিস্তারিত তথ্য |
|||
| ফাংশন: | মোরিং এবং লিফটিং অ্যাঙ্কর | কাজের লোড: | 5KN থেকে 250KN |
|---|---|---|---|
| Warping মাথা ব্যাস: | 200-700 মিমি | ওয়ারিং গতি (মি/মিনিট): | 9-18মি/মিনিট |
| তারের দড়ি দিয়া: | 11 - 46 (মিমি) | উপাদান: | স্টেইনলেস স্টিল (পালিশ), হালকা ইস্পাত, ঢালাই |
| শক্তি: | বৈদ্যুতিক | নিয়ন্ত্রণ: | স্থানীয় বা রিমোট কন্ট্রোল |
| শ্রেণিবিন্যাস সার্টিফিকেট: | CCS, NK, BV, ABS, DNV, LR, KR, RINA, IRS, RS, ইত্যাদি | ||
| বিশেষভাবে তুলে ধরা: | 250 কেএন মুরিং ক্যাপস্তান,বৈদ্যুতিক উল্লম্ব অ্যাঙ্কর ক্যাপস্তান,9 মি / মিনিট উল্লম্ব অ্যাঙ্কর ক্যাপস্তান |
||
পণ্যের বর্ণনা
ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর ক্যাপস্টান উইথ জিপসি ও ওয়ার্পিং হেড | শিপ অ্যাঙ্কর চেইন হ্যান্ডলিং
পণ্যের সংক্ষিপ্ত বিবরণ
ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর ক্যাপস্টান হল একটি উল্লম্বভাবে সাজানো জাহাজের ডেক মেশিন যা একটি ম্যাচিং কেবল লিফটার / জিপসির মাধ্যমে জাহাজের অ্যাঙ্কর চেইন উত্তোলন এবং নামানোর জন্য ব্যবহৃত হয়। একই ইউনিটে একটি ওয়ার্পিং হেড নির্দিষ্ট করা থাকলে ওয়ার্পিং বা হালকা লাইন-হ্যান্ডলিং অপারেশনের জন্য অতিরিক্ত দড়ি-হ্যান্ডলিং ফাংশন সরবরাহ করে। সাধারণ ইলেকট্রিক বিন্যাসে একটি মেরিন ইলেকট্রিক মোটর, রিডাকশন গিয়ারবক্স, ভার্টিকাল ড্রাইভ শ্যাফ্ট, চেইন জিপসি, ওয়ার্পিং হেড, ক্লাচ, ব্রেক, স্থানীয় নিয়ন্ত্রণ এবং বৈদ্যুতিক নিয়ন্ত্রণ ক্যাবিনেট অন্তর্ভুক্ত থাকে।
সরবরাহকৃত সিরিজটি ১২.৫ থেকে ৭০ মিমি পর্যন্ত অ্যাঙ্কর চেইন ব্যাস কভার করে, যেখানে AM2 এবং AM3 চেইন গ্রেডের জন্য পৃথক রেফারেন্স ওয়ার্কিং-লোড মান রয়েছে। এই ইলেকট্রিক পণ্য পৃষ্ঠার জন্য, হাইড্রোলিক মোটর এবং ভালভ-ব্লকের শব্দগুলি মূল বিবরণে ব্যবহার করা হয়নি; এই উপাদানগুলি একটি হাইড্রোলিক বা ইলেক্ট্রো-হাইড্রোলিক ভ্যারিয়েন্টের অন্তর্গত। চূড়ান্ত নির্বাচন অনুমোদিত অ্যাঙ্করিং ব্যবস্থা, সঠিক চেইন ব্যাস এবং গ্রেড, চেইন পিচ এবং জ্যামিতি, অ্যাঙ্করের ভর, প্রয়োজনীয় উত্তোলন কর্মক্ষমতা, ব্রেক / হোল্ডিং প্রয়োজনীয়তা, ডেক ফাউন্ডেশন, পাওয়ার সাপ্লাই, নিয়ন্ত্রণ দর্শন এবং ক্লাসিফিকেশন সোসাইটির নিয়মের উপর ভিত্তি করে হতে হবে।
দ্রুত স্পেসিফিকেশন
- ড্রাইভ: রিডাকশন গিয়ারবক্স সহ ইলেকট্রিক মোটর → জাহাজের ভোল্টেজ, ফ্রিকোয়েন্সি, মোটর ডিউটি, স্টার্টিং পদ্ধতি এবং ক্লাস প্রয়োজনীয়তার সাথে মানানসই নির্বাচন করা হয়েছে।
- অ্যাঙ্কর চেইন পরিসীমা: ১২.৫–৭০ মিমি → কেবল লিফটার / জিপসি অবশ্যই সঠিক চেইন ব্যাস, গ্রেড, পিচ এবং অনুমোদিত চেইন জ্যামিতির সাথে মিলতে হবে।
- রেফারেন্স অ্যাঙ্কর-চেইন ওয়ার্কিং লোড: AM2 ৬.৬–২০৮.৩ kN / AM3 ১৪.৬–২৩২.৮ kN → সরবরাহকৃত টেবিল থেকে মানগুলি পুনরুত্পাদিত এবং SWL বা ব্রেকিং লোড হিসাবে নামকরণ করা হবে না।
- নামমাত্র চেইন গতি: সরবরাহকৃত মডেল টেবিলে ≥ ৯ মি/মিনিট → পৃথক ৯–১৮ মি/মিনিট ওয়ার্পিং-স্পিড বিবৃতি নির্বাচিত কনফিগারেশনের জন্য নিশ্চিত করা উচিত।
- ওয়ার্পিং লোড: ৫–২০০ kN → অ্যাঙ্কর-চেইন ওয়ার্কিং লোড থেকে পৃথক এবং কেবল ওয়ার্পিং-হেড ফাংশনের জন্য প্রযোজ্য।
- ওয়ার্পিং হেড ব্যাস: ২০০–৭০০ মিমি → চূড়ান্ত প্রোফাইল এবং দড়ি সামঞ্জস্যতা নির্বাচিত লাইন আকার এবং প্রকল্পের অঙ্কন অনুসরণ করা উচিত।
- নিয়ন্ত্রণ: স্থানীয় বা রিমোট নিয়ন্ত্রণ উপলব্ধ → নিয়ন্ত্রণ স্টেশনের অবস্থান, জরুরি স্টপ, ইন্টারলক, ইঙ্গিত এবং রিমোট-কন্ট্রোল স্কোপ নিশ্চিত করতে হবে।
- শ্রেণীবিন্যাস / পরীক্ষা: প্রকল্পের প্রয়োজনীয়তা অনুসারে উপলব্ধ → ডিজাইন অনুমোদন, উপাদান ট্রেসেবিলিটি, FAT, লোড পরীক্ষা, ব্রেক পরীক্ষা এবং ক্লাস সাক্ষী উৎপাদন-পূর্ববর্তী সম্মত হতে হবে।
প্রধান প্রযুক্তিগত প্যারামিটার
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
অ্যাঙ্কর চেইন ও কেবল-লিফটার ম্যাচিং
- চেইন জিপসি / কেবল লিফটার হল অ্যাঙ্কর-চেইন ওয়ার্কিং এলিমেন্ট। এর পকেটগুলি অবশ্যই অনুমোদিত স্টাড-লিঙ্ক চেইন জ্যামিতির সাথে মিলতে হবে; কেবল ব্যাস চূড়ান্ত মেশিনিংয়ের জন্য যথেষ্ট নয়।
- উৎপাদনের আগে চেইন গ্রেড AM2 বা AM3, নামমাত্র ব্যাস, প্রকৃত পিচ, লিঙ্কের প্রস্থ, স্টাড-লিঙ্ক জ্যামিতি, চেইন সার্টিফিকেট এবং ম্যাচিং চেইন স্টপার নিশ্চিত করুন।
- AM2 / AM3 ওয়ার্কিং-লোড কলামগুলি অ্যাঙ্কর-চেইন ফাংশনের জন্য সরবরাহকৃত মডেল-নির্বাচন ডেটা। এগুলি অবশ্যই চেইন প্রুফ লোড, চেইন ব্রেকিং লোড, ব্রেক হোল্ডিং লোড বা পণ্য SWL হিসাবে রূপান্তরিত করা যাবে না, যদি না কোনও শাসনকারী নিয়মের ভিত্তি থাকে।
- যদি প্রতিস্থাপন সরঞ্জাম সরবরাহ করা হয়, তবে পকেট অমিল এবং অস্বাভাবিক চেইন বসার এড়াতে বিদ্যমান চেইন নমুনা, চেইন সার্টিফিকেট, জিপসি অঙ্কন বা পরিমাপ করা লিঙ্কের জ্যামিতি সরবরাহ করা উচিত।
- একটি চেইন স্টপার হল একটি পৃথক অ্যাঙ্করিং-সিস্টেম উপাদান যখন অনুমোদিত জাহাজের ব্যবস্থা দ্বারা প্রয়োজন হয়; ক্যাপস্টান ব্রেকটিকে স্বয়ংক্রিয়ভাবে একমাত্র স্থায়ী অ্যাঙ্কর-সুরক্ষা ডিভাইস হিসাবে বিবেচনা করা উচিত নয়।
নির্বাচন ও অনুসন্ধানের নির্দেশিকা
ধাপ ১: পণ্যটিকে একটি ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর ক্যাপস্টান হিসাবে নিশ্চিত করুন এবং জাহাজের ধরন, ক্লাস সোসাইটি, অ্যাঙ্কর ব্যবস্থার অঙ্কন, অ্যাঙ্করের ওজন এবং ইউনিটটি একটি অ্যাঙ্কর বা একটি সম্মিলিত অ্যাঙ্করিং / ওয়ার্পিং স্টেশন পরিবেশন করে কিনা তা সরবরাহ করুন।
ধাপ ২: অ্যাঙ্কর চেইন ব্যাস, AM2 / AM3 গ্রেড, শাসনকারী চেইন স্ট্যান্ডার্ড, চেইন পিচ / জ্যামিতি, চেইন স্টপার টাইপ, চেইন-পাইপের অবস্থান, হউস-পাইপের লিড এবং প্রয়োজনীয় নামমাত্র উত্তোলন গতি নিশ্চিত করুন।
ধাপ ৩: ওয়ার্পিং-হেড ডিউটি আলাদাভাবে নিশ্চিত করুন: দড়ি বা তারের দড়ির ধরন, ব্যাস, প্রয়োজনীয় ওয়ার্পিং লোড, প্রত্যাশিত লাইন লিড এবং ওয়ার্পিং ফাংশনটি কি মাঝে মাঝে বা নিয়মিত তা নিশ্চিত করুন।
ধাপ ৪: জাহাজের বৈদ্যুতিক ডেটা সরবরাহ করুন: ভোল্টেজ, ফ্রিকোয়েন্সি, ফেজ, উপলব্ধ স্টার্টিং কারেন্ট, মোটর ডিউটি, প্রয়োজনীয় এনক্লোজার / সুরক্ষা, স্পেস-হিটার প্রয়োজনীয়তা, ব্রেক সাপ্লাই এবং কন্ট্রোল ভোল্টেজ।
ধাপ ৫: কন্ট্রোল দর্শন নিশ্চিত করুন: স্থানীয় পেডেস্টাল / পুশবাটন স্টেশন, ব্রিজ বা রিমোট কন্ট্রোল, জরুরি স্টপ, দিক নির্দেশ, ওভারলোড সুরক্ষা, সীমা / ইন্টারলক প্রয়োজনীয়তা এবং ইন্টারফেস সংকেত।
ধাপ ৬: ডেক ফাউন্ডেশন এবং ইনস্টলেশন তথ্য, পরিমাণ, সার্টিফিকেট / FAT স্কোপ, পেইন্টিং সিস্টেম, ডেলিভারি গন্তব্য, প্রয়োজনীয় ডেলিভারি সময় এবং কোনও অনুমোদিত প্রস্তুতকারকের তালিকা প্রয়োজনীয়তা সরবরাহ করুন।
প্রধান উপাদান
মেরিন ইলেকট্রিক মোটর | রিডাকশন গিয়ারবক্স | ভার্টিকাল ড্রাইভ শ্যাফ্ট | কেবল লিফটার / অ্যাঙ্কর-চেইন জিপসি | ওয়ার্পিং হেড | ক্লাচ | ব্যান্ড বা প্রকল্প-নির্দিষ্ট ব্রেক | বিয়ারিং এবং লুব্রিকেশন সিস্টেম | বেস / ফাউন্ডেশন স্ট্রাকচার | স্থানীয় কন্ট্রোল স্টেশন | বৈদ্যুতিক কন্ট্রোল ক্যাবিনেট | অনুমোদিত ডিজাইন অনুযায়ী গার্ড এবং পরিদর্শন অ্যাক্সেস
ইলেকট্রিক ড্রাইভ ও কন্ট্রোল
- ইলেকট্রিক মোটর এবং গিয়ারবক্স একটি সিস্টেম হিসাবে নির্বাচিত হয়। প্রয়োজনীয় টর্ক নির্বাচিত চেইন লোড, জিপসির কার্যকর ব্যাসার্ধ, যান্ত্রিক দক্ষতা, গতি, ত্বরণ এবং পরিষেবা ডিউটির উপর নির্ভর করে।
- জাহাজের মোটর নির্বাচন রেট করা ভোল্টেজ, ফ্রিকোয়েন্সি, ডিউটি, ইনসুলেশন সিস্টেম, এনক্লোজার, পরিবেষ্টিত অবস্থা, অ্যান্টি-কনডেনসেশন হিটিং, স্টার্টিং পদ্ধতি এবং সুরক্ষা সমন্বয় নিশ্চিত করা উচিত; এই মানগুলি প্রকল্প-নির্দিষ্ট এবং এই পৃষ্ঠায় অনুমান করা হয় না।
- সরবরাহকৃত টেবিলে মাল্টি-স্পিড মোটর এন্ট্রির জন্য, ক্রেতাকে নিশ্চিত করতে হবে কোন গতি অ্যাঙ্কর হেভিং, ওয়ার্পিং, ইঞ্চিং বা অন্যান্য অপারেটিং মোডের সাথে সঙ্গতিপূর্ণ।
- রিমোট কন্ট্রোলকে কেবল একটি বৈদ্যুতিক বিকল্প হিসাবে বর্ণনা করা উচিত নয়। চূড়ান্ত কন্ট্রোল দর্শন স্থানীয় অগ্রাধিকার, জরুরি স্টপ, ব্রেক / ক্লাচ ইন্টারলক, দিক নির্দেশ, ওভারলোড ট্রিপ, স্ট্যাটাস ইঙ্গিত এবং পাওয়ার-লস আচরণ সংজ্ঞায়িত করা উচিত।
- যেখানে একটি ভেরিয়েবল-ফ্রিকোয়েন্সি ড্রাইভের প্রয়োজন হয়, সেখানে মোটর কুলিং, লো-স্পিড টর্ক, ব্রেকিং পদ্ধতি, হারমোনিকস, এনক্লোজার অবস্থান এবং ক্লাস-অনুমোদিত বৈদ্যুতিক ডিজাইন নিশ্চিত করা উচিত।
ব্রেক, ক্লাচ ও অপারেশনাল সেফটি
- অ্যাঙ্করিং পদ্ধতি অনুসারে কেবল লিফটারকে চালিত ড্রাইভের সাথে সংযোগ বা বিচ্ছিন্ন করার জন্য ক্লাচ অনুমতি দেয়। প্রকৃত ক্লাচ টাইপ এবং এনগেজমেন্ট ইঙ্গিত অনুমোদিত প্রস্তুতকারকের ডিজাইন অনুসরণ করে।
- ব্রেক অ্যাঙ্কর নামানোর সময় কেবল লিফটার নিয়ন্ত্রণ করে এবং নির্দিষ্ট নিয়ম / ডিজাইন ভিত্তির উপর ভিত্তি করে হোল্ডিং ক্ষমতা সরবরাহ করে। ব্রেক হোল্ডিং লোড বর্তমান ডেটাতে সরবরাহ করা হয় না এবং আলাদাভাবে নিশ্চিত করতে হবে।
- অ্যাঙ্কর ছেড়ে দেওয়া, নিয়ন্ত্রিতভাবে নামানো, উত্তোলন, ওয়ার্পিং এবং চেইন সুরক্ষিত করা বিভিন্ন অপারেটিং অবস্থা। তাদের লোড কেস, ব্রেক ব্যবহার, চেইন-স্টপার ব্যবহার এবং অপারেটর ক্রম জাহাজের অনুমোদিত ব্যবস্থায় সংজ্ঞায়িত করা উচিত।
- গার্ড, নিরাপদ অ্যাক্সেস, ম্যানুয়াল রিলিজ / জরুরি ব্যবস্থা, লুব্রিকেশন পয়েন্ট, পরিদর্শন কভার এবং অপারেটিং লেবেলগুলি চূড়ান্ত ডিজাইন এবং ক্লাস প্রয়োজনীয়তা অনুসারে অন্তর্ভুক্ত করা উচিত।
- এই অ্যাঙ্কর ক্যাপস্টান জাহাজের নিজস্ব অ্যাঙ্করিং সিস্টেম পরিচালনা করে। এটিকে অফশোর অ্যাঙ্কর-হ্যান্ডলিং উইঞ্চ বা সাধারণ উত্তোলন যন্ত্র হিসাবে বর্ণনা করা উচিত নয়।
ইনস্টলেশন ও ডেক ইন্টিগ্রেশন
- উল্লম্ব বিন্যাস কিছু অনুভূমিক উইন্ডলাস লেআউটের তুলনায় ডেক ফুটপ্রিন্ট কমাতে পারে, তবে জিপসি, ওয়ার্পিং হেড, ব্রেক / ক্লাচ অপারেশন, মোটর / গিয়ারবক্স সার্ভিস এবং চেইন লিডের জন্য পর্যাপ্ত স্থান এখনও প্রয়োজন।
- হউস পাইপ, চেইন পাইপ এবং চেইন স্টপারের সাথে জিপসির অ্যালাইনমেন্ট অত্যন্ত গুরুত্বপূর্ণ। দুর্বল লিড অসম চেইন বসা, পার্শ্ব লোডিং, পকেটের দ্রুত ক্ষয় এবং কঠিন ক্লাচ / ব্রেক অপারেশনের কারণ হতে পারে।
- অপারেশনাল লোড, ব্রেক / হোল্ডিং প্রতিক্রিয়া, গিয়ারবক্স টর্ক, স্থানীয় প্লেট দৃঢ়তা, ওয়েল্ড বিবরণ এবং ইনস্টলেশন ও রক্ষণাবেক্ষণের জন্য অ্যাক্সেসের জন্য ডেক ফাউন্ডেশন পরীক্ষা করা উচিত।
- যেখানে ড্রাইভ উপাদানগুলি ডেকের নীচে সাজানো থাকে, সেখানে শ্যাফ্ট পেনিট্রেশন, সিলিং, অ্যাক্সেস, বায়ুচলাচল, নিষ্কাশন, বৈদ্যুতিক কেবল রুটিং এবং অপসারণের স্থান GA অঙ্কন থেকে নিশ্চিত করা উচিত।
- চূড়ান্ত ফাউন্ডেশন লোড, বোল্ট / ওয়েল্ড বিবরণ, ডেক রিইনফোর্সমেন্ট, কেন্দ্র উচ্চতা এবং চেইন লিড কোণগুলি জেনেরিক ক্যাটালগ মানগুলির পরিবর্তে অনুমোদিত সরঞ্জাম এবং জাহাজের অঙ্কন থেকে আসতে হবে।
কাস্টম অ্যাট্রিবিউটস
- পণ্যের প্রকার: ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর ক্যাপস্টান → উল্লম্ব-অক্ষ অ্যাঙ্করিং মেশিন কেবল লিফটার / জিপসি এবং ঐচ্ছিক ওয়ার্পিং ফাংশন সহ।
- চেইন পরিসীমা: ১২.৫–৭০ মিমি → জিপসি তৈরির আগে সঠিক চেইন গ্রেড এবং ক্যালিব্রেটেড জ্যামিতি নিশ্চিত করুন।
- রেফারেন্স চেইন ওয়ার্কিং লোড: AM2 ৬.৬–২০৮.৩ kN / AM3 ১৪.৬–২৩২.৮ kN → সরবরাহকৃত নির্বাচন মান, SWL বা চেইন ব্রেকিং লোড নয়।
- নামমাত্র চেইন গতি: ≥ ৯ মি/মিনিট → চূড়ান্ত গ্যারান্টিযুক্ত গতি অনুমোদিত নির্বাচিত মডেল এবং পরীক্ষার শর্ত অনুসরণ করে।
- ওয়ার্পিং লোড: ৫–২০০ kN → ওয়ার্পিং হেডে পৃথক লাইন-হ্যান্ডলিং ফাংশন।
- ওয়ার্পিং হেড: ২০০–৭০০ মিমি বর্ণিত পরিসীমা → চূড়ান্ত ব্যাস, প্রোফাইল, ফিনিশ এবং দড়ি সামঞ্জস্যতা নিশ্চিত করতে হবে।
- ড্রাইভ: ইলেকট্রিক → মেরিন মোটর, গিয়ারবক্স, ব্রেক এবং কন্ট্রোল প্যাকেজ জাহাজের বৈদ্যুতিক সরবরাহের সাথে মানানসই নির্বাচন করা হয়েছে।
- নিয়ন্ত্রণ: স্থানীয় / রিমোট → চূড়ান্ত ফাংশন, ইন্টারলক, অ্যালার্ম এবং ইঙ্গিতগুলি কন্ট্রোল দর্শন দ্বারা সংজ্ঞায়িত করা হয়।
- সার্টিফিকেট প্রয়োজনীয়তা: প্রকল্পের স্কোপ অনুসারে → ক্লাস ডিজাইন অনুমোদন, পণ্য সার্টিফিকেট, FAT সাক্ষী এবং উপাদান ট্রেসেবিলিটি অর্ডার করা হলে এবং ক্লাস দ্বারা গৃহীত হলে উপলব্ধ।
এটি কিভাবে কাজ করে
ইলেকট্রিক মোটর চালু হয় → রিডাকশন গিয়ারবক্স উল্লম্ব শ্যাফ্ট চালায় → অ্যাঙ্কর-চেইন অপারেশন প্রয়োজন হলে ক্লাচ কেবল লিফটার সংযোগ করে → জিপসি উত্তোলন বা নামানোর জন্য ম্যাচিং অ্যাঙ্কর চেইন নিযুক্ত করে → ব্রেক অপারেটিং পদ্ধতি অনুসারে কেবল লিফটার নিয়ন্ত্রণ করে / ধরে রাখে → ওয়ার্পিং হেড অনুমোদিত দড়ি-হ্যান্ডলিং ডিউটির জন্য আলাদাভাবে ব্যবহার করা যেতে পারে
অ্যাপ্লিকেশন
বাণিজ্যিক জাহাজ | কার্গো জাহাজ | ট্যাঙ্কার | ওয়ার্কবোট | টাগ এবং সার্ভিস ভেসেল | প্রকল্পের নিয়ম সাপেক্ষে অভ্যন্তরীণ / উপকূলীয় জাহাজ | নতুন নির্মাণ অ্যাঙ্কর স্টেশন | বিদ্যমান ভার্টিকাল অ্যাঙ্কর ক্যাপস্টান / ভার্টিকাল উইন্ডলাস ব্যবস্থার প্রতিস্থাপন
সার্টিফিকেশন ও টেস্টিং
ডিজাইন পর্যালোচনা, উৎপাদন পরিদর্শন, ফ্যাক্টরি অ্যাকসেপটেন্স টেস্টিং, উপাদান ট্রেসেবিলিটি এবং ক্লাস সাক্ষী জাহাজের ক্লাসিফিকেশন সোসাইটি, পতাকা প্রয়োজনীয়তা, অনুমোদিত প্রযুক্তিগত স্পেসিফিকেশন এবং সম্মত পরিদর্শন পরিকল্পনা অনুসারে ব্যবস্থা করা যেতে পারে। উদ্ধৃতির আগে সার্টিফিকেটের স্কোপ নিশ্চিত করা উচিত।
সার্টিফিকেশন: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, মেকার্স টেস্ট সার্টিফিকেট।
ড্রয়িং ও ছবি

প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
প্রশ্ন ১: অ্যাঙ্কর ক্যাপস্টান কি একটি সাধারণ মুরিং ক্যাপস্টানের মতো?
উত্তর ১: না। এই ইউনিটে জাহাজের অ্যাঙ্কর চেইনের জন্য একটি কেবল লিফটার / জিপসি অন্তর্ভুক্ত রয়েছে এবং তাই এটি অ্যাঙ্করিং যন্ত্রপাতির অংশ। ওয়ার্পিং হেড একটি অতিরিক্ত দড়ি-হ্যান্ডলিং ফাংশন সরবরাহ করতে পারে, তবে অ্যাঙ্কর-চেইন ওয়ার্কিং লোড, ওয়ার্পিং লোড, ব্রেক প্রয়োজনীয়তা এবং অপারেটিং মোডগুলি পৃথক থাকে।
প্রশ্ন ২: সঠিক জিপসি নির্বাচন করার জন্য কোন তথ্য সবচেয়ে গুরুত্বপূর্ণ?
উত্তর ২: চেইন ব্যাস, AM2 / AM3 গ্রেড, শাসনকারী চেইন স্ট্যান্ডার্ড, চেইন পিচ এবং লিঙ্কের জ্যামিতি, চেইন সার্টিফিকেট এবং পছন্দের একটি অনুমোদিত চেইন অঙ্কন বা প্রতিস্থাপন নমুনা সরবরাহ করুন। যদি প্রকৃত চেইন জ্যামিতি ভিন্ন হয় তবে কেবল নামমাত্র ব্যাস দ্বারা নির্বাচিত একটি জিপসিতে চেইন বসার সমস্যা হতে পারে।
প্রশ্ন ৩: ইলেকট্রিক ড্রাইভ প্যাকেজ অর্ডার করার আগে কী নিশ্চিত করতে হবে?
উত্তর ৩: জাহাজের ভোল্টেজ, ফ্রিকোয়েন্সি, ফেজ, মোটর ডিউটি, স্টার্টিং পদ্ধতি, উপলব্ধ পাওয়ার, সুরক্ষা / এনক্লোজার প্রয়োজনীয়তা, স্থানীয় এবং রিমোট কন্ট্রোল ফাংশন, জরুরি স্টপ দর্শন, কেবল রুটিং, ক্লাস সোসাইটি এবং FAT / সাক্ষী স্কোপ নিশ্চিত করুন। ব্রেক হোল্ডিং প্রয়োজনীয়তা এবং ডেক ফাউন্ডেশন লোডগুলিও নিশ্চিত করা উচিত।