

|
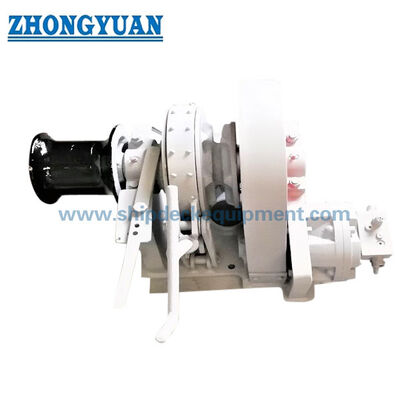
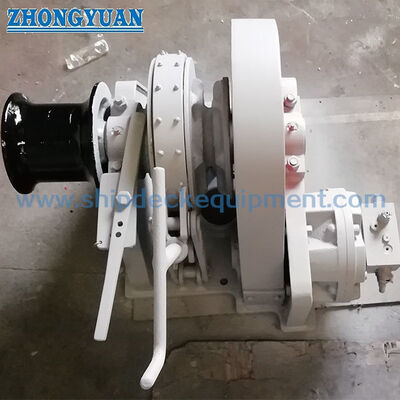
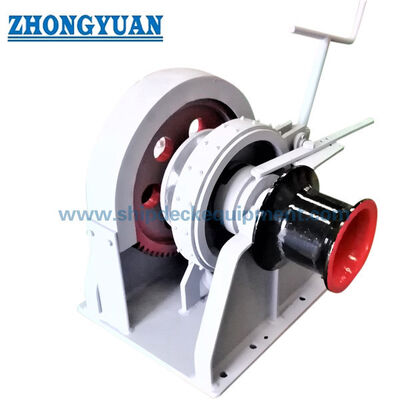
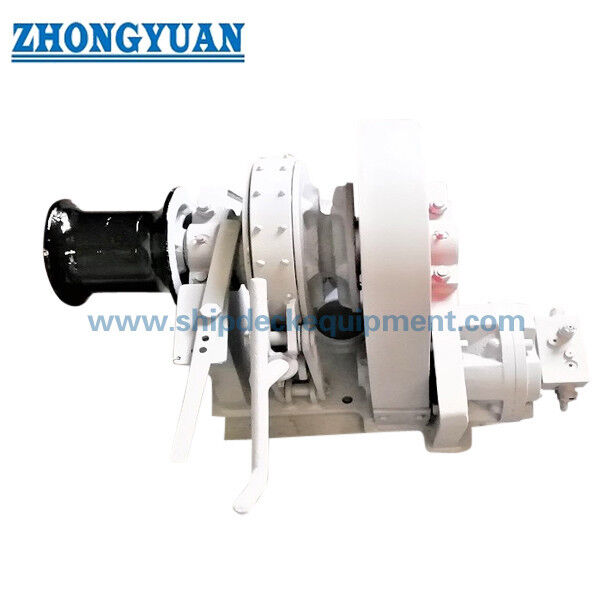
১২.৫–৩০ মিমি হাইড্রোলিক অ্যাঙ্কর উইন্ডলাস | ছোট জাহাজের জন্য ওয়ার্পিং হেড সহ সিঙ্গেল জিপসি
পণ্যের বিবরণ:
| উৎপত্তি স্থল: | চীন |
| পরিচিতিমুলক নাম: | Zhongyuan Marine Equipmen |
| সাক্ষ্যদান: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| মডেল নম্বার: | স্ট্যান্ডার্ড বা কাস্টমাইজড |
প্রদান:
| ন্যূনতম চাহিদার পরিমাণ: | 1 ইউনিট |
|---|---|
| মূল্য: | Based on quotation |
| প্যাকেজিং বিবরণ: | স্ট্যান্ডার্ড প্যালেট বা কাস্টমাইজড প্যাকিং রপ্তানি করুন |
| ডেলিভারি সময়: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে |
| পরিশোধের শর্ত: | টি/টি, এল/সি |
| যোগানের ক্ষমতা: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে কাস্টমাইজড উত্পাদন |
|
বিস্তারিত তথ্য |
|||
| dia: | 12.5 মিমি বৈদ্যুতিক হাইড্রোলিক উইন্ডলাস | কাজের লোড: | 11.8KN |
|---|---|---|---|
| ওভারলোড: | 17.7KN | সমর্থন লোড: | 50 কেএন |
| গতি (মি/মিনিট): | ≥10মি/মিনিট | অ্যাঙ্কর চেইন: | Dia. দিয়া। 12.5 (mm), U2 12.5 (মিমি), U2 |
| সিস্টেমের চাপ: | ~১৬ এমপিএ | সিস্টেম প্রবাহ হার: | ~12L/মিনিট |
| উপাদান: | হালকা ইস্পাত, ঢালাই | শক্তি: | হাইড্রোলিক মোটর |
| শ্রেণিবিন্যাস সার্টিফিকেট: | CCS, NK, BV, ABS, DNV, LR, KR, BKI, IRS, RS, ইত্যাদি | ||
| বিশেষভাবে তুলে ধরা: | ইউ 2 হাইড্রোলিক উইন্ডলাস,নৌকার জন্য 12.5 মিমি হাইড্রোলিক উইন্ডলাস,12.5 মিমি সামুদ্রিক ডেক সরঞ্জাম |
||
পণ্যের বর্ণনা
১২.৫-৩০ মিমি হাইড্রোলিক অ্যাঙ্কর উইন্ডলাস | ছোট জাহাজের জন্য ওয়ার্পিং হেড সহ সিঙ্গেল জিপসি
পণ্যের সংক্ষিপ্ত বিবরণ
এই কমপ্যাক্ট হাইড্রোলিক অ্যাঙ্কর উইন্ডলাসটি ছোট জাহাজ, ওয়ার্কবোট, বার্জ এবং অন্যান্য ইনস্টলেশনে অ্যাঙ্কর হ্যান্ডলিংয়ের জন্য একটি সিঙ্গেল-জিপসি ডেক মেশিন, যেখানে ডেকের জায়গা সীমিত। কেবল লিফটার (জিপসি) নির্দিষ্ট অ্যাঙ্কর-চেইন ব্যাস এবং গ্রেডের সাথে মেলে, যখন একটি সিঙ্গেল ওয়ার্পিং হেড সহায়ক দড়ি-হ্যান্ডলিং ক্ষমতা সরবরাহ করে। উইন্ডলাসটি হাইড্রোলিক্যালি চালিত এবং প্রকল্পের প্রয়োজনে একটি বৈদ্যুতিক মোটর-চালিত হাইড্রোলিক পাওয়ার ইউনিট (HPU) সহ সরবরাহ করা যেতে পারে।
নির্বাচন চেইন ব্যাস এবং গ্রেড, অ্যাঙ্কর ওজন এবং নোঙর করার গভীরতা, প্রয়োজনীয় অবিচ্ছিন্ন এবং স্বল্প-মেয়াদী টান, ব্রেক / চেইন-স্টপার ব্যবস্থা, ডেক ফাউন্ডেশন, হউস-পাইপ অ্যালাইনমেন্ট এবং শ্রেণীবিভাগ প্রয়োজনীয়তার উপর ভিত্তি করে হওয়া উচিত। ১২.৫-৩০ মিমি পরিসীমা একটি পণ্য সিরিজ উপস্থাপন করে; একটি জিপসি সমস্ত চেইন আকারের জন্য সার্বজনীন নয়। হাইড্রোলিক চাপ, প্রবাহ, মোটর ডিসপ্লেসমেন্ট, HPU শক্তি, ব্রেক ক্ষমতা এবং ফাউন্ডেশন লোড নির্বাচিত মডেল এবং অনুমোদিত ব্যবস্থার জন্য চূড়ান্ত করা হয়।
দ্রুত স্পেসিফিকেশন
- চেইন আকার পরিসীমা: ১২.৫-৩০ মিমি গ্রেড ২ অ্যাঙ্কর চেইন → প্রতিটি জিপসি সম্পূর্ণ পরিসীমার পরিবর্তে নির্দিষ্ট চেইন ব্যাস, গ্রেড এবং লিঙ্কের জ্যামিতির সাথে মেলে।
- অবিচ্ছিন্ন ডিউটি টান: প্রায় ৬.৬-৩৮.৩ kN স্ট্যান্ডার্ড রেফারেন্স → গ্রেড ২ চেইনের জন্য ৪২.৫d² N থেকে গণনা করা হয়েছে; চূড়ান্ত নকশার মান নির্বাচিত মডেল এবং ক্লাস প্রয়োজনীয়তা অনুসরণ করে।
- স্বল্প-মেয়াদী ওভারলোড টান: প্রায় ১০.০-৫৭.৪ kN স্ট্যান্ডার্ড রেফারেন্স → অ্যাঙ্কর ব্রেকআউট ডিউটির জন্য অবিচ্ছিন্ন ডিউটি টানের কমপক্ষে ১.৫ গুণ।
- ব্রেক হোল্ডিং লোড: প্রায় ৪১.৫-২৩১.৪ kN রেফারেন্স একটি পৃথক চেইন স্টপার সহ → ৪৫% চেইন-ব্রেকিং-লোড মানদণ্ডের উপর ভিত্তি করে; একটি নো-স্টপার ব্যবস্থার জন্য উচ্চতর ব্রেক / ফাউন্ডেশন ডিজাইন বেসিসের প্রয়োজন।
- গড় উত্তোলন গতি: ≥৯ মি/মিনিট রেফারেন্স → প্রযোজ্য উইন্ডলাস পারফরম্যান্স বেসিসের অধীনে ০.১৫ মি/সে ন্যূনতম গড় চেইন গতির সমতুল্য।
- কনফিগারেশন: সিঙ্গেল জিপসি + সিঙ্গেল ওয়ার্পিং হেড → একটি কমপ্যাক্ট ডেক ইউনিটে সহায়ক দড়ি হ্যান্ডলিং সহ অ্যাঙ্কর-চেইন হ্যান্ডলিং।
- ড্রাইভ সিস্টেম: রিডাকশন গিয়ার সহ হাইড্রোলিক মোটর → HPU চাপ, প্রবাহ, মোটর ডিসপ্লেসমেন্ট এবং বৈদ্যুতিক মোটরের শক্তি মডেল-নির্দিষ্ট এবং চেইন লোড এবং গতি পূরণের জন্য নির্বাচিত।
- নিয়ন্ত্রণ এবং ইনস্টলেশন: ডেক-মাউন্টেড বেডপ্লেট সহ স্থানীয় হাইড্রোলিক নিয়ন্ত্রণ → রিমোট / আনুপাতিক নিয়ন্ত্রণ, চেইন স্টপার, ফাউন্ডেশন বোল্ট এবং ডেক রিইনফোর্সমেন্ট প্রকল্পের সুযোগ অনুযায়ী নিশ্চিত করা হয়।
প্রধান প্রযুক্তিগত প্যারামিটার
|
চেইন ব্যাস (মিমি) |
অবিচ্ছিন্ন ডিউটি টান (kN) |
স্বল্প-মেয়াদী ওভারলোড (kN) |
ব্রেক হোল্ডিং লোড* (kN) |
গড় উত্তোলন গতি (মি/মিনিট) |
|---|---|---|---|---|
| ১২.৫ | ৬.৬ | ১০.০ | ৪১.৫ | ≥৯ |
| ১৪ | ৮.৩ | ১২.৫ | ৫১.৯ | ≥৯ |
| ১৬ | ১০.৯ | ১৬.৩ | ৬৭.৬ | ≥৯ |
| ১৭.৫ | ১৩.০ | ১৯.৫ | ৮০.৬ | ≥৯ |
| ১৯ | ১৫.৩ | ২৩.০ | ৯৪.৮ | ≥৯ |
| ২০.৫ | ১৭.৯ | ২৬.৮ | ১১০.০ | ≥৯ |
| ২২ | ২০.৬ | ৩০.৯ | ১২৬.৩ | ≥৯ |
| ২৪ | ২৪.৫ | ৩৬.৭ | ১৪৯.৮ | ≥৯ |
| ২৬ | ২৮.৭ | ৪৩.১ | ১৭৫.১ | ≥৯ |
| ২৮ | ৩৩.৩ | ৫০.০ | ২০২.৩ | ≥৯ |
| ৩০ | ৩৮.২ | ৫৭.৪ | ২৩১.৪ | ≥৯ |
নির্বাচন ও অনুসন্ধানের নির্দেশিকা
ধাপ ১: অ্যাঙ্কর-চেইন ব্যাস, গ্রেড ২ / প্রকল্পের চেইন গ্রেড, স্টাড-লিঙ্ক মাত্রা এবং চেইন শংসাপত্রের তথ্য নিশ্চিত করুন। জিপসি পকেটের জ্যামিতি অবশ্যই প্রকৃত চেইনের সাথে মিলতে হবে।
ধাপ ২: অ্যাঙ্কর ওজন, চেইনের দৈর্ঘ্য, নোঙর করার গভীরতা, হউস-পাইপ / স্পারলিং-পাইপ ব্যবস্থা এবং প্রয়োজনীয় অবিচ্ছিন্ন ও স্বল্প-মেয়াদী টান নিশ্চিত করুন।
ধাপ ৩: ব্রেক এবং চেইন-স্টপার ব্যবস্থা, চেইন লিড দিক, ডেক ফাউন্ডেশন, উপলব্ধ ফুটপ্রিন্ট, শ্যাফ্ট / মোটর ওরিয়েন্টেশন এবং প্রকল্পটি নতুন নির্মাণ না প্রতিস্থাপন তা নিশ্চিত করুন।
ধাপ ৪: হাইড্রোলিক পাওয়ার ব্যবস্থা নিশ্চিত করুন: ডেডিকেটেড ইলেকট্রিক-হাইড্রোলিক HPU বা বিদ্যমান হাইড্রোলিক সিস্টেমে সংযোগ, উপলব্ধ চাপ, প্রবাহ, পাওয়ার সাপ্লাই, কন্ট্রোল ভোল্টেজ এবং কন্ট্রোল স্টেশন প্রয়োজনীয়তা সহ।
ধাপ ৫: ওয়ার্পিং-হেড প্রয়োজনীয়তা নিশ্চিত করুন, যার মধ্যে উদ্দিষ্ট দড়ি-হ্যান্ডলিং ডিউটি এবং প্রয়োজনীয় লাইন পুল / দড়ির ব্যাস অন্তর্ভুক্ত। একটি ওয়ার্পিং হেড স্বয়ংক্রিয়ভাবে একটি রেট করা মুরিং উইঞ্চের সমতুল্য নয়।
ধাপ ৬: শ্রেণীবিভাগ সোসাইটি / পতাকা প্রয়োজনীয়তা, শংসাপত্রের সুযোগ, পরিদর্শন বা সাক্ষী পরীক্ষা, পরিমাণ, গন্তব্য, প্রয়োজনীয় সরবরাহের সময় নিশ্চিত করুন এবং উপলব্ধ হলে GA / ডেক ব্যবস্থার অঙ্কন বা রেফারেন্স ছবি সরবরাহ করুন।
কাঠামো ও উপাদান
ডেক বেডপ্লেট | হাইড্রোলিক মোটর | রিডাকশন গিয়ারবক্স | সিঙ্গেল চেইন জিপসি / কেবল লিফটার | ক্লাচ | ব্যান্ড ব্রেক | সিঙ্গেল ওয়ার্পিং হেড | শ্যাফ্ট এবং বিয়ারিং | স্থানীয় হাইড্রোলিক নিয়ন্ত্রণ | সরবরাহ অন্তর্ভুক্ত থাকলে বৈদ্যুতিক মোটর-চালিত HPU
হাইড্রোলিক ড্রাইভ, ব্রেক ও ইনস্টলেশন সুবিধা
- হাইড্রোলিক ড্রাইভ অ্যাঙ্কর হ্যান্ডলিংয়ের জন্য উচ্চ স্টার্টিং টর্ক এবং মসৃণ কম-গতির নিয়ন্ত্রণ সরবরাহ করে; মোটর এবং রিডাকশন অনুপাত পুরো সিরিজের জন্য একটি একক চাপ / প্রবাহ মানের পরিবর্তে প্রয়োজনীয় চেইন টান এবং উত্তোলন গতির চারপাশে নির্বাচিত হয়।
- সিঙ্গেল-জিপসি লেআউট মেশিনারি প্রস্থ হ্রাস করে এবং যেখানে একটি অ্যাঙ্কর চেইন উইন্ডলাস স্টেশনে হ্যান্ডেল করা হয় সেখানে উপযুক্ত। জিপসি প্রোফাইল, পকেট সংখ্যা এবং চেইন এনগেজমেন্ট অবশ্যই নির্দিষ্ট অ্যাঙ্কর চেইনের সাথে মিলতে হবে।
- একটি ডিক্ল্যাচেবল জিপসি এবং মেকানিক্যাল ব্রেক কেবল লিফটারকে ড্রাইভ থেকে বিচ্ছিন্ন করতে এবং চেইনকে পেয়িং আউট বা হোল্ডিংয়ের সময় নিয়ন্ত্রণ করতে দেয়, অনুমোদিত অপারেটিং ব্যবস্থার সাপেক্ষে।
- ব্রেক সাইজিং অবশ্যই চেইন স্টপারের সাথে সমন্বয় করতে হবে। একটি পৃথক চেইন স্টপার সহ, উইন্ডলাস ব্রেক রেফারেন্স একটি নো-স্টপার ব্যবস্থার চেয়ে কম; এই পার্থক্য বেডপ্লেট এবং ডেক-ফাউন্ডেশন লোডকেও প্রভাবিত করে।
- ওয়ার্পিং হেড ডেক অপারেশনের সময় সহায়ক দড়ি হ্যান্ডলিং সমর্থন করতে পারে। যদি একটি সংজ্ঞায়িত মুরিং-উইঞ্চ ডিউটি বা রেট করা মুরিং লাইন পুলের প্রয়োজন হয়, তবে সেই ফাংশনটি আলাদাভাবে নির্দিষ্ট করা উচিত এবং প্রযোজ্য মুরিং-উইঞ্চ প্রয়োজনীয়তার বিরুদ্ধে পরীক্ষা করা উচিত।
- ডেক ইন্টিগ্রেশন অবশ্যই হউস পাইপ এবং চেইন লকার / স্পারলিং পাইপের সাথে জিপসিকে সারিবদ্ধ করতে হবে এবং ব্রেক, ক্লাচ, বিয়ারিং, হাইড্রোলিক মোটর এবং পাইপিংয়ে পরিষেবা অ্যাক্সেস বজায় রাখতে হবে।
- গ্রহণ পরীক্ষা, হাইড্রোলিক লিকেজ পরীক্ষা, কার্যকরী পরীক্ষা, লোড / ওভারলোড পরীক্ষা, ব্রেক হোল্ডিং পরীক্ষা এবং ক্লাস সাক্ষী প্রকল্পের স্পেসিফিকেশন এবং অনুমোদন সুযোগ অনুযায়ী ব্যবস্থা করা যেতে পারে।
কাস্টম অ্যাট্রিবিউটস
- পণ্যের ধরণ: হাইড্রোলিক অ্যাঙ্কর উইন্ডলাস → একটি একক অ্যাঙ্কর চেইনের জন্য কমপ্যাক্ট পাওয়ার্ড অ্যাঙ্কর-হ্যান্ডলিং মেশিনারি।
- চেইন পরিসীমা: ১২.৫ / ১৪ / ১৬ / ১৭.৫ / ১৯ / ২০.৫ / ২২ / ২৪ / ২৬ / ২৮ / ৩০ মিমি → প্রকৃত চেইন অনুযায়ী প্রতি জিপসির জন্য একটি চেইন আকার নির্বাচন করুন।
- চেইন গ্রেড বেসিস: গ্রেড ২ → প্রধান ওয়েবপেজ ডিউটি টেবিল গ্রেড ২ স্ট্যান্ডার্ড রেফারেন্স সূত্র ব্যবহার করে; অন্যান্য চেইন গ্রেডের জন্য পুনরায় গণনার প্রয়োজন।
- কনফিগারেশন: সিঙ্গেল জিপসি + সিঙ্গেল ওয়ার্পিং হেড → একটি ডেক মেশিনে অ্যাঙ্কর-চেইন হ্যান্ডলিং এবং সহায়ক দড়ি হ্যান্ডলিংয়ের সমন্বয়।
- ড্রাইভ: হাইড্রোলিক → নির্বাচিত মডেল এবং জাহাজের পাওয়ার সাপ্লাই অনুযায়ী একটি বৈদ্যুতিক মোটর-চালিত HPU সহ সরবরাহ করা বা মিলে যাওয়া।
- হাইড্রোলিক প্যারামিটার: মডেল দ্বারা নিশ্চিত করতে হবে → চাপ এবং প্রবাহ অবশ্যই মোটর ডিসপ্লেসমেন্ট, প্রয়োজনীয় টান, গতি এবং HPU ডিজাইনের সাথে মিলতে হবে।
- ব্রেক / চেইন স্টপার: প্রকল্প-নির্দিষ্ট → একটি পৃথক চেইন স্টপার লাগানো আছে কিনা তা নিশ্চিত করুন কারণ হোল্ডিং-লোড ডিজাইন বেসিস পরিবর্তিত হয়।
- নিয়ন্ত্রণ: বেস কনসেপ্ট হিসাবে স্থানীয় ম্যানুয়াল হাইড্রোলিক নিয়ন্ত্রণ → প্রকল্পের প্রয়োজন হলে রিমোট বা আনুপাতিক নিয়ন্ত্রণ নিয়ে আলোচনা করা যেতে পারে।
- রেফারেন্স ডিজাইন বেসিস: ISO 4568:2021 এবং প্রযোজ্য শ্রেণীবিভাগ নিয়ম → চূড়ান্ত চুক্তিভিত্তিক মান এবং অনুমোদন বেসিস নিশ্চিত করতে হবে।
- ইনস্টলেশন: ডেক-মাউন্টেড বেডপ্লেট → ফাউন্ডেশন বোল্ট / ওয়েল্ড বিবরণ, ডেক রিইনফোর্সমেন্ট, চেইন লিড এবং পরিষেবা ক্লিয়ারেন্স অনুমোদিত GA অনুসরণ করে।
এটি কিভাবে কাজ করে
বৈদ্যুতিক মোটর হাইড্রোলিক পাম্প চালায় → HPU উইন্ডলাস হাইড্রোলিক মোটরে চাপযুক্ত তেল সরবরাহ করে → রিডাকশন গিয়ার অ্যাঙ্কর চেইনকে উত্তোলন বা নামানোর জন্য চেইন জিপসিকে ঘোরায় → প্রয়োজন হলে ক্লাচ জিপসিকে বিচ্ছিন্ন করে → মেকানিক্যাল ব্রেক কেবল লিফটারকে নিয়ন্ত্রণ ও ধরে রাখে → ওয়ার্পিং হেড সহায়ক দড়ি হ্যান্ডলিং সরবরাহ করে
অ্যাপ্লিকেশন
ওয়ার্কবোট | বার্জ | ছোট কার্গো এবং পরিষেবা জাহাজ | প্রযোজ্য নিয়ম সাপেক্ষে অভ্যন্তরীণ এবং উপকূলীয় জাহাজ | কমপ্যাক্ট ফোরডেক নোঙর স্টেশন | নতুন নির্মাণ এবং প্রতিস্থাপন প্রকল্প
শংসাপত্র ও সুবিধা
শ্রেণীবিভাগ অনুমোদন, পরিদর্শন এবং শংসাপত্র প্রকল্পের প্রয়োজনীয়তা, নির্বাচিত মডেল, পরীক্ষার সুযোগ, উপাদান / উপাদান ট্রেসেবিলিটি এবং ক্লাস অনুমোদন পদ্ধতি অনুযায়ী ব্যবস্থা করা যেতে পারে। শংসাপত্রের উপলব্ধতা এবং সাক্ষী পয়েন্টগুলি উদ্ধৃতির আগে নিশ্চিত করা উচিত; সেগুলি প্রতিটি অর্ডারের সাথে অন্তর্ভুক্ত বলে ধরে নেওয়া হয় না।
শংসাপত্র: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, মেকার্স টেস্ট সার্টিফিকেট।
অঙ্কন ও ছবি

,
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
প্রশ্ন ১: একটি জিপসি কি ১২.৫ থেকে ৩০ মিমি পর্যন্ত সমস্ত চেইন আকার পরিচালনা করতে পারে?
উত্তর ১: না। ১২.৫-৩০ মিমি চিত্রটি সিরিজের পরিসীমা। জিপসি / কেবল লিফটার একটি নির্দিষ্ট অ্যাঙ্কর-চেইন ব্যাস, গ্রেড এবং লিঙ্কের জ্যামিতির জন্য নির্বাচিত হয়। প্রতিস্থাপন প্রকল্পের জন্য, জিপসি নিশ্চিত করার আগে চেইনের মাত্রা বা একটি চেইন নমুনা / অঙ্কন পরীক্ষা করা উচিত।
প্রশ্ন ২: ব্রেক হোল্ডিং লোড কেন চেইন স্টপার লাগানো আছে কিনা তার উপর নির্ভর করে?
উত্তর ২: চেইন স্টপার স্ট্যাটিক হোল্ডিং ফাংশন ভাগ করে নেয়। একটি পৃথক স্টপার সহ ইনস্টল করা একটি উইন্ডলাস নিম্নতর ক্লাস রেফারেন্স হোল্ডিং বেসিস ব্যবহার করতে পারে, যখন একটি পৃথক স্টপার ছাড়া উইন্ডলাসের জন্য উচ্চতর ব্রেক এবং সহায়ক-কাঠামো বেসিসের প্রয়োজন হয়। তাই ব্রেক এবং ফাউন্ডেশন নির্বাচনের আগে ব্যবস্থা নিশ্চিত করতে হবে।
প্রশ্ন ৩: হাইড্রোলিক পাওয়ার ইউনিট এবং একটি উদ্ধৃতি প্রস্তুত করার জন্য কি তথ্যের প্রয়োজন?
উত্তর ৩: চেইন ব্যাস এবং গ্রেড, অ্যাঙ্কর ওজন, চেইন দৈর্ঘ্য / নোঙর করার গভীরতা, প্রয়োজনীয় গতি, চেইন-স্টপার ব্যবস্থা, জাহাজের পাওয়ার সাপ্লাই, বিদ্যমান সিস্টেম ব্যবহার করলে উপলব্ধ হাইড্রোলিক চাপ / প্রবাহ, ওয়ার্পিং-হেড ডিউটি, ক্লাস প্রয়োজনীয়তা, ডেক GA / ফাউন্ডেশন ব্যবস্থা, পরিমাণ, সরবরাহের গন্তব্য এবং প্রয়োজনীয় সরবরাহের সময় সরবরাহ করুন।