

|
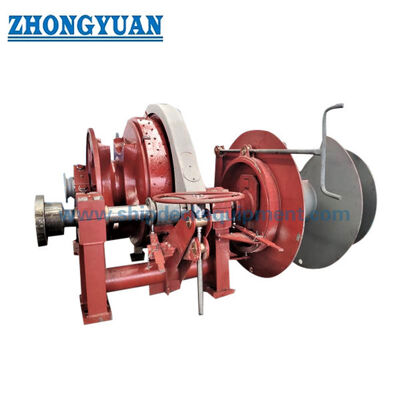
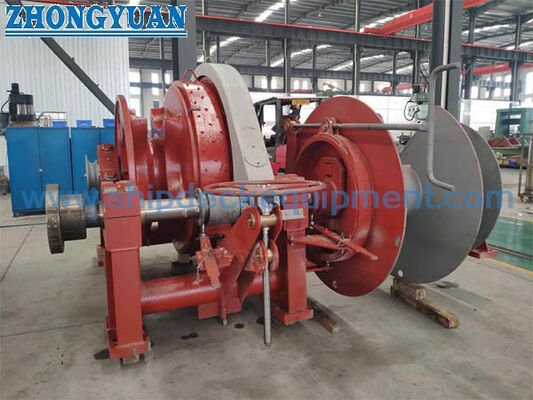
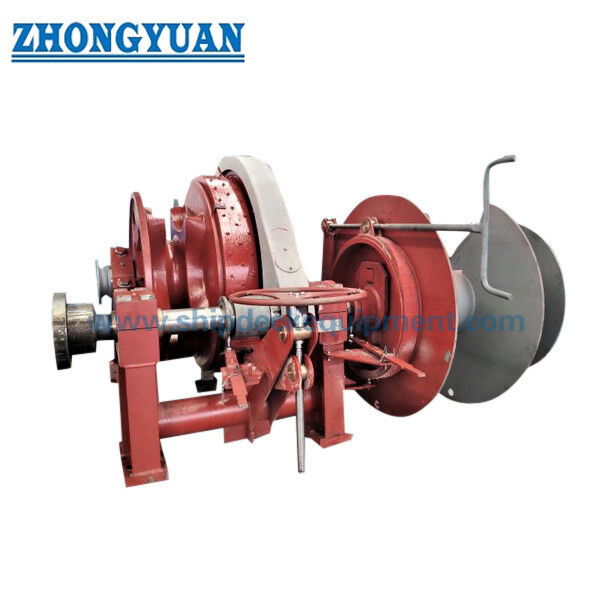
১৯৭০ মিমি ইলেকট্রিক অ্যাঙ্কর উইন্ডলাস এবং মোরিং উইঞ্চ।
পণ্যের বিবরণ:
| উৎপত্তি স্থল: | চীন |
| পরিচিতিমুলক নাম: | Zhongyuan Marine Equipmen |
| সাক্ষ্যদান: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| মডেল নম্বার: | স্ট্যান্ডার্ড বা কাস্টমাইজড |
প্রদান:
| ন্যূনতম চাহিদার পরিমাণ: | 1 ইউনিট |
|---|---|
| মূল্য: | Based on quotation |
| প্যাকেজিং বিবরণ: | স্ট্যান্ডার্ড প্যালেট বা কাস্টমাইজড প্যাকিং রপ্তানি করুন |
| ডেলিভারি সময়: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে |
| পরিশোধের শর্ত: | টি/টি, এল/সি |
| যোগানের ক্ষমতা: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে কাস্টমাইজড উত্পাদন |
|
বিস্তারিত তথ্য |
|||
| অ্যাঙ্কর চেইনের ব্যাসার্ধ: | Φ90 মিমি | রেট টেনশন: | 384.8kn |
|---|---|---|---|
| কাজের গতি: | 9মি/মিনিট | ড্রাম লোড: | 385 কেএন |
| সমর্থন লোড: | 2629 কে | মোটর পাওয়ার: | 75/75/30 কেডব্লিউ |
| মোরিং গতি: | ৯/মিনিট | অ্যাঙ্কর চক্রের সংখ্যা: | ডাবল জিপসি |
| সীসা সময়: | 120 দিন | ওয়ারেন্টি সময়কাল: | ডেলিভারির এক বছর পর |
| রঙ: | গ্রাহক নির্দিষ্ট | পাওয়ার সাপ্লাই: | এসি এক-ফেজ 110V, 220V, 240V এসি তিন-ফেজ 220V, 380V, 440V, 660V |
| রচনা: | প্রধানত বেস, প্রাচীর ফ্রেম, ডাবল অ্যাঙ্কর sprocket, twisted জোড়া তারের ড্রাম, ডাবল ক্লাচ, ডাবল ব্রে | শ্রেণিবিন্যাস সার্টিফিকেট: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers টেস্ট সার্টিফিকেট |
| বিশেষভাবে তুলে ধরা: | বৈদ্যুতিক চালিত উইন্ডলাস উইঞ্চ,একক ড্রাম উইন্ডলাস উইঞ্চ,একক জিপসি উইন্ডলাস উইঞ্চ |
||
পণ্যের বর্ণনা
১৯-৭০ মিমি ইলেকট্রিক অ্যাঙ্কর উইন্ডলাস ও মুরিং উইঞ্চ | সিঙ্গেল জিপসি, সিঙ্গেল ড্রাম ও ওয়ার্পিং এন্ড
পণ্যের সংক্ষিপ্ত বিবরণ
এই ইলেকট্রিক কম্বাইন্ড অ্যাঙ্কর উইন্ডলাস এবং মুরিং উইঞ্চ একটি সিঙ্গেল অ্যাঙ্কর-চেইন কেবল লিফটার (জিপসি), একটি সিঙ্গেল রোপ স্টোরেজ / মুরিং ড্রাম এবং একটি ওয়ার্পিং এন্ডকে একটি ডেক-মেশিনারি ফাউন্ডেশনে একত্রিত করে। কেবল লিফটার অ্যাঙ্কর চেইন পরিচালনা করে, যখন ড্রাম নির্দিষ্ট মুরিং রোপ পরিচালনা করে এবং ওয়ার্পিং এন্ড সহায়ক রোপ হ্যান্ডলিং সরবরাহ করে। সম্মিলিত ব্যবস্থাটি মেশিনারির ফুটপ্রিন্ট কমাতে পারে এবং ডেক ইন্টিগ্রেশন সহজ করতে পারে যেখানে উভয় অ্যাঙ্করিং এবং মুরিং ফাংশন সম্পাদনের জন্য একটি ড্রাইভ প্যাকেজ প্রয়োজন।
সরবরাহকৃত সিরিজটি ১৯ থেকে ৭০ মিমি অ্যাঙ্কর-চেইন ব্যাস, ১৫.৩ থেকে ২০৮.৩ কিলোনিউটন উইন্ডলাস ওয়ার্কিং লোড (৭০ মিমি এন্ট্রির সংশোধনের পরে), ২০ থেকে ১৫০ কিলোনিউটন ড্রাম মুরিং পুল এবং প্রদত্ত টেবিলে ৩২.৫ মিমি x ২০০ মি পর্যন্ত রোপ ক্ষমতা অন্তর্ভুক্ত করে। চূড়ান্ত নির্বাচন অবশ্যই অ্যাঙ্কর-চেইন গ্রেড, অ্যাঙ্করিং গভীরতা, অ্যাঙ্করের ভর, ড্রাম রোপ নির্মাণ, ব্রেক এবং ক্লাচ ব্যবস্থা, বৈদ্যুতিক সরবরাহ, নিয়ন্ত্রণ দর্শন, ফাউন্ডেশন প্রতিক্রিয়া এবং ক্লাস প্রয়োজনীয়তা নিশ্চিত করতে হবে। একটি সম্মিলিত উইন্ডলাস / মুরিং উইঞ্চের জন্য, ISO 4568:2021 অ্যাঙ্করিং ফাংশনের জন্য প্রযোজ্য এবং ISO 3730:2012 অতিরিক্তভাবে মুরিং-উইঞ্চ ফাংশনের জন্য প্রাসঙ্গিক।
দ্রুত স্পেসিফিকেশন
- অ্যাঙ্কর চেইন রেঞ্জ: ১৯-৭০ মিমি → জিপসি পকেট জ্যামিতি অবশ্যই সঠিক স্টাড-লিঙ্ক চেইন আকার এবং অনুমোদিত চেইন গ্রেডের সাথে মিলতে হবে।
- উইন্ডলাস ওয়ার্কিং লোড: ১৫.৩-২০৮.৩ কিলোনিউটন → সরবরাহকৃত সিরিজটি গ্রেড ২ / এ২-টাইপ লোড অগ্রগতির অনুসরণ করে; চূড়ান্ত ডিউটি চেইন গ্রেড এবং অ্যাঙ্করিং গভীরতার উপর নির্ভর করে।
- অ্যাঙ্কর-চেইন গতি: বেশিরভাগ আকারের জন্য ≥৯ মি/মিনিট, ক্ষুদ্রতম গ্রুপের জন্য ≥১২ মি/মিনিট দেখানো হয়েছে → অনুমোদিত মডেল এবং স্ট্যান্ডার্ড ডিউটি ভিত্তি পরীক্ষা করুন।
- ড্রাম মুরিং পুল: ২০-১৫০ কিলোনিউটন → এটি সরবরাহকৃত কনফিগারেশন থেকে রোপ-ড্রাম পুল, মুরিং-লাইন এমবিএল, ডব্লিউএলএল, এসডব্লিউএল বা ব্রেক হোল্ডিং লোড নয়।
- মুরিং-রোপের গতি: ≥১২-১৫ মি/মিনিট → পুল, ড্রাম লেয়ার, রোপ ব্যাস এবং অপারেটিং ডিউটির সাথে একসাথে নির্বাচিত।
- রোপ ক্ষমতা: ১৫ মিমি x ১২০ মি থেকে ৩২.৫ মিমি x ২০০ মি → ক্ষমতা হল রোপ ব্যাস x স্টোয়েজ দৈর্ঘ্য, ড্রাম ব্যাস নয়।
- কনফিগারেশন: সিঙ্গেল জিপসি + সিঙ্গেল ড্রাম + সিঙ্গেল ওয়ার্পিং এন্ড → অ্যাঙ্কর হ্যান্ডলিং, রোপ স্টোরেজ / মুরিং এবং সহায়ক ওয়ার্পিং একটি ইউনিটে একত্রিত করে।
- ড্রাইভ এবং নিয়ন্ত্রণ: ইলেকট্রিক, রিমোট কন্ট্রোল উপলব্ধ সহ স্থানীয় নিয়ন্ত্রণ → ভোল্টেজ, ফ্রিকোয়েন্সি, মোটর ডিউটি, স্টার্টিং পদ্ধতি, সুরক্ষা এবং জরুরি-স্টপ লজিক প্রকল্পের নিশ্চিতকরণ প্রয়োজন।
প্রধান প্রযুক্তিগত প্যারামিটার
|
চেইন ব্যাস (মিমি) |
উইন্ডলাস ওয়ার্কিং লোড (কিলোনিউটন) |
চেইন গতি (মি/মিনিট) |
ড্রাম মুরিং পুল (কিলোনিউটন) |
মুরিং গতি (মি/মিনিট) |
রোপ ক্ষমতা (মিমি x মি) |
মোটর পাওয়ার (কিলোওয়াট) |
|---|---|---|---|---|---|---|
| ১৯ / ২০.৫ / ২২ | ১৫.৩ / ১৭.৯ / ২০.৬ | ≥১২ | ২০ | ≥১২ | ১৫ x ১২০ | ৮.৫ / ৩.৫ |
| ২৪ / ২৬ / ২৮ | ২৪.৫ / ২৮.৭ / ৩৩.৩ | ≥৯ | ২০ | ≥১২ | ১৫ x ১২০ | ৮.৫ / ৩.৫ |
| ৩০ | ৩৮.৩ | ≥৯ | ৩০ | ≥১২ | ১৮ x ১৫০ | ১১ / ১১ / ৭.৫ |
| ৩২ / ৩৪ / ৩৬ | ৪৩.৫ / ৪৯.১ / ৫৫.১ | ≥৯ | ৫০ | ≥১২ | ২০.৫ x ১৫০ | ১৬ / ১৬ / ১১ |
| ৩৮ / ৪০ / ৪২ | ৬১.৪ / ৬৮.০ / ৭৫.০ | ≥৯ | ৫০ | ≥১২ | ২০.৫ x ১৫০ | ২২ / ২২ / ১৬ |
| ৪৪ / ৪৬ / ৪৮ | ৮২.৩ / ৮৯.৯ / ৯৭.৯ | ≥৯ | ৭৫ | ≥১২ | ২৬ x ২০০ | ৩০ / ৩০ / ২২ |
| ৫০ / ৫২ / ৫৪ | ১০৬.৩ / ১১৪.৯ / ১২৩.৯ | ≥৯ | ৭৫ | ≥১৫ | ২৬ x ২০০ | ৩০ / ৩০ / ২২ |
| ৫৬ / ৫৮ / ৬০ | ১৩৩.৩ / ১৪৩.০ / ১৫৩.০ | ≥৯ | ৭৫ | ≥১৫ | ২৬ x ২০০ | ৪৫ / ৪৫ / ৩০ |
| ৬২ / ৬৪ | ১৬৩.৪ / ১৭৪.১ | ≥৯ | ১০০ | ≥১৫ | ৩০ x ২০০ | ৪৫ / ৪৫ / ৩০ |
| ৬৬ / ৬৮ / ৭০ | ১৮৫.১ / ১৯৬.৫ / ২০৮.৩ | ≥৯ | ১৫০ | ≥১৫ | ৩২.৫ x ২০০ | ৬০ / ৬০ / ৪৫ |
নির্বাচন ও অনুসন্ধান নির্দেশিকা
ধাপ ১:অনুমোদিত অ্যাঙ্করিং ব্যবস্থায় অ্যাঙ্কর চেইন ব্যাস, চেইন গ্রেড, স্টাড-লিঙ্ক স্ট্যান্ডার্ড, অ্যাঙ্করের ভর, সর্বোচ্চ অ্যাঙ্করিং গভীরতা এবং একটি চেইন স্টপার লাগানো আছে কিনা তা নিশ্চিত করুন।
ধাপ ২:প্রয়োজনীয় উইন্ডলাস ওয়ার্কিং লোড, ওভারলোড / স্বল্প-মেয়াদী পুল, কেবল-লিফটার গতি, ব্রেক হোল্ডিং প্রয়োজনীয়তা, ক্লাচ ব্যবস্থা এবং জিপসি পকেট বিবরণ ক্লাস এবং জাহাজের নকশা অনুযায়ী নিশ্চিত করুন।
ধাপ ৩:মুরিং রোপের ধরণ, ব্যাস, প্রয়োজনীয় ড্রাম পুল, লাইন গতি, স্টোয়েজ দৈর্ঘ্য, ড্রাম লেয়ার ভিত্তি, রোপ এমবিএল / এলডিবিএফ (প্রযোজ্য হলে) নিশ্চিত করুন এবং ড্রামটি স্টোরেজ, ওয়ার্কিং বা উভয়ের জন্য উদ্দেশ্যে করা হয়েছে কিনা তা নিশ্চিত করুন।
ধাপ ৪:সিঙ্গেল জিপসি, ড্রাম এবং ওয়ার্পিং এন্ডের স্বাধীন ক্লাচ / ব্রেক নিয়ন্ত্রণের প্রয়োজন আছে কিনা তা নিশ্চিত করুন এবং প্রস্তাবিত অ্যাঙ্কর এবং মুরিং অপারেটিং ক্রম সরবরাহ করুন।
ধাপ ৫:বৈদ্যুতিক সরবরাহ, মোটর ডিউটি, স্থানীয় / রিমোট কন্ট্রোল প্রয়োজনীয়তা, জরুরি স্টপ, আইপি সুরক্ষা, পরিবেষ্টিত অবস্থা, ডেক লেআউট, লাইন লিড, রক্ষণাবেক্ষণ ক্লিয়ারেন্স এবং ফাউন্ডেশন তথ্য সরবরাহ করুন।
ধাপ ৬:ক্লাস সোসাইটি, এফএটি / লোড-টেস্ট স্কোপ, ডকুমেন্টেশন, কোটিং সিস্টেম, পরিমাণ, ডেলিভারি গন্তব্য এবং ডেলিভারি সময়সূচী নিশ্চিত করুন; অ্যাঙ্কর-ব্যবস্থা, মুরিং-ব্যবস্থা এবং জিএ অঙ্কন উপলব্ধ থাকলে সরবরাহ করুন।
গঠন
ইলেকট্রিক মোটর | রিডাকশন গিয়ারবক্স | সিঙ্গেল কেবল লিফটার / জিপসি | নির্দিষ্ট হিসাবে জিপসি ক্লাচ এবং ব্রেক | সিঙ্গেল রোপ ড্রাম | নির্দিষ্ট হিসাবে ড্রাম ব্রেক / ক্লাচ | ওয়ার্পিং এন্ড | প্রধান শ্যাফট এবং বিয়ারিং | বেস ফ্রেম | স্থানীয় নিয়ন্ত্রণ | নির্দিষ্ট হিসাবে রিমোট-কন্ট্রোল ইন্টারফেস
অ্যাঙ্কর হ্যান্ডলিং, মুরিং ড্রাম ও কন্ট্রোল ইঞ্জিনিয়ারিং
- কেবল লিফটার অবশ্যই সঠিক অ্যাঙ্কর-চেইন ব্যাস, স্টাড-লিঙ্ক জ্যামিতি এবং চেইন গ্রেডের সাথে মিলতে হবে। চূড়ান্ত জিপসি তৈরির জন্য একটি নামমাত্র চেইন ব্যাস অপর্যাপ্ত।
- উইন্ডলাস ওয়ার্কিং লোড একটি নির্দিষ্ট ব্যাসের জন্য একটি সার্বজনীন স্থির মান নয়: চেইন গ্রেড এবং অ্যাঙ্করিং গভীরতা প্রয়োজনীয় অ্যাঙ্করিং ডিউটিকে প্রভাবিত করে। তাই সরবরাহকৃত লোড টেবিলটি প্রকল্পের চেইন এবং গভীরতার সাথে তুলনা করে পরীক্ষা করা প্রয়োজন।
- জিপসি ব্রেক, ক্লাচ এবং চেইন স্টপারের বিভিন্ন কাজ রয়েছে। চেইন স্টপার এবং অ্যাঙ্করিং ব্যবস্থা সমন্বয় করা উচিত যাতে অনুমোদিত ভিত্তি ছাড়াই দীর্ঘমেয়াদী অ্যাঙ্কর-চেইন লোড উইন্ডলাস ব্রেকের উপর অর্পণ করা না হয়।
- মুরিং ড্রামটি রোপের ধরণ, ব্যাস, প্রয়োজনীয় পুল, ওয়ার্কিং লেয়ার এবং স্টোরেজ দৈর্ঘ্য দ্বারা নির্বাচন করা উচিত। ড্রামের পুল মুরিং-লাইন এমবিএল / এলডিবিএফ বা ব্রেক হোল্ডিং ক্ষমতার সমান নয়।
- ওয়ার্পিং এন্ড সহায়ক রোপ হ্যান্ডলিংয়ের জন্য এবং এটিকে রোপ-স্টোরেজ ড্রাম হিসাবে বিবেচনা করা উচিত নয়। এর প্রোফাইল, ব্যাস এবং নিরাপদ লাইন লিড প্রস্তাবিত রোপের জন্য নিশ্চিত করা উচিত।
- সম্মিলিত যন্ত্রপাতি ডেক স্পেস বাঁচাতে পারে, তবে ফাউন্ডেশনকে অ্যাঙ্কর-চেইন ফোর্স, ড্রাম রোপ পুল, মেশিন টর্ক, ব্রেক প্রতিক্রিয়া এবং ডায়নামিক লোড ডেক কাঠামোর মধ্যে স্থানান্তর করতে হবে। ফাউন্ডেশন লোড অনুমোদিত প্রস্তুতকারকের অঙ্কন থেকে আসা উচিত।
- স্থানীয় এবং রিমোট নিয়ন্ত্রণগুলি চেইন এবং রোপ লিডের স্পষ্ট দৃশ্যমানতার জন্য সাজানো উচিত এবং জাহাজের নিরাপদ-মুরিং দর্শন অনুসরণ করা উচিত। নকশা দ্বারা প্রয়োজনীয় হলে নিয়ন্ত্রণ ইন্টারলকগুলি বেমানান যুগপৎ অপারেশন প্রতিরোধ করা উচিত।
- একত্রিত উইন্ডলাস / উইঞ্চ সিস্টেমের জন্য ফ্যাক্টরি অ্যাকসেপটেন্স টেস্টিং নির্দিষ্ট করা যেতে পারে। ISO 4857:2023 প্রকল্প দ্বারা গৃহীত হলে উইন্ডলাস এবং উইঞ্চ এফএটি পদ্ধতির জন্য একটি বর্তমান আন্তর্জাতিক রেফারেন্স সরবরাহ করে।
কাস্টম অ্যাট্রিবিউটস
- পণ্যের ধরণ: সম্মিলিত ইলেকট্রিক অ্যাঙ্কর উইন্ডলাস এবং মুরিং উইঞ্চ → একটি মেশিনারী ফাউন্ডেশনে অ্যাঙ্করিং এবং রোপ-হ্যান্ডলিং ফাংশন একত্রিত করে।
- অ্যাঙ্কর চেইন: ১৯-৭০ মিমি → সঠিক গ্রেড, স্টাড-লিঙ্ক মাত্রা এবং জিপসি পকেট জ্যামিতি নিশ্চিত করতে হবে।
- উইন্ডলাস ওয়ার্কিং লোড: সংশোধিত সরবরাহকৃত সিরিজে ১৫.৩-২০৮.৩ কিলোনিউটন → চূড়ান্ত প্রয়োজনীয়তা চেইন গ্রেড এবং অ্যাঙ্করিং গভীরতার উপর নির্ভর করে।
- কেবল-লিফটার গতি: ≥৯-১২ মি/মিনিট → মডেল-নির্দিষ্ট মান নির্বাচিত স্ট্যান্ডার্ড এবং প্রকল্পের প্রয়োজনীয়তার বিপরীতে যাচাই করতে হবে।
- মুরিং ড্রাম পুল: ২০-১৫০ কিলোনিউটন → রোপ-ড্রাম অপারেটিং পুল, লাইন এসডব্লিউএল বা এমবিএল নয়।
- রোপ ক্ষমতা: ১৫ x ১২০ থেকে ৩২.৫ x ২০০ মিমি x মি → সরবরাহকৃত টেবিল থেকে রোপ ব্যাস x নামমাত্র স্টোয়েজ দৈর্ঘ্য।
- কনফিগারেশন: সিঙ্গেল জিপসি + সিঙ্গেল ড্রাম + সিঙ্গেল ওয়ার্পিং এন্ড → ক্লাচ এবং ব্রেক ব্যবস্থা নির্বাচিত মডেলের সাপেক্ষে।
- ড্রাইভ: ইলেকট্রিক → ভোল্টেজ, ফ্রিকোয়েন্সি, ডিউটি, স্টার্টার / ভিএফডি ব্যবস্থা, এনক্লোজার এবং স্পেস হিটার নিশ্চিত করতে হবে।
- নিয়ন্ত্রণ: স্থানীয় / রিমোট → জরুরি স্টপ, ইন্টারলক এবং কন্ট্রোল-স্টেশন অবস্থান অনুমোদিত অপারেটিং দর্শনের সাথে সঙ্গতিপূর্ণ।
- সার্টিফিকেট প্রয়োজনীয়তা: প্রকল্পের প্রয়োজনীয়তা অনুযায়ী এবং ক্লাস অনুমোদনের সাপেক্ষে → উত্পাদনের আগে জরিপ, সার্টিফিকেট এবং এফএটি স্কোপ সম্মত হতে হবে।
এটি কিভাবে কাজ করে
ইলেকট্রিক মোটর রিডাকশন গিয়ারবক্স চালায় → নির্বাচিত ক্লাচ প্রয়োজনীয় ওয়ার্কিং এলিমেন্ট সংযোগ করে → কেবল লিফটার অ্যাঙ্কর চেইন উত্তোলন বা নামায় / ড্রাম নির্দিষ্ট মুরিং রোপ পরিচালনা ও সংরক্ষণ করে / ওয়ার্পিং এন্ড সহায়ক রোপ হ্যান্ডলিং সরবরাহ করে → ব্রেক এবং চেইন স্টপার অনুমোদিত অপারেটিং পদ্ধতি অনুসারে সিস্টেম সুরক্ষিত করে → নিয়ন্ত্রণ এবং ইন্টারলকগুলি নিরাপদ অপারেটিং মোডগুলি পরিচালনা করে
অ্যাপ্লিকেশন
বাল্ক ক্যারিয়ার | সাধারণ কার্গো জাহাজ | ট্যাঙ্কার | কন্টেইনার জাহাজ | অফশোর সাপোর্ট ভেসেল | টহল এবং পরিষেবা জাহাজ | বার্জ | নতুন বিল্ডিং অ্যাঙ্কর এবং মুরিং স্টেশন | প্রতিস্থাপন এবং রেট্রোফিট প্রকল্প
সার্টিফিকেশন ও সুবিধা
ডিজাইন পর্যালোচনা, উপাদান ট্রেসেবিলিটি, গিয়ারবক্স এবং মোটর ডকুমেন্টেশন, ডাইমেনশনাল ইন্সপেকশন, ফাংশনাল টেস্টিং, সম্মত লোড টেস্টিং, ব্রেক / ক্লাচ টেস্টিং, ইলেকট্রিক্যাল চেক, কোটিং ইন্সপেকশন, এফএটি রেকর্ড এবং ক্লাস উইটনেসিং প্রকল্পের প্রয়োজনীয়তা অনুযায়ী ব্যবস্থা করা যেতে পারে। নির্বাচিত ক্লাসিফিকেশন সোসাইটির অনুমোদন পদ্ধতির সাপেক্ষে অনুরোধে সার্টিফিকেট উপলব্ধ।
সার্টিফিকেশন: সিসিএস, এনকে, বিভি, এবিএস, ডিএনভি, এলআর, কেআর, আইআরএস, আরএস, রিনা, সিআরএস, প্রস্তুতকারকের টেস্ট সার্টিফিকেট।
অঙ্কন ও ছবি

প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
প্রশ্ন ১: একটি নির্দিষ্ট অ্যাঙ্কর-চেইন ব্যাসের জন্য সঠিক উইন্ডলাস ওয়ার্কিং লোড কিভাবে নির্বাচন করা হয়?
উত্তর ১: চেইন ব্যাস কেবল একটি ইনপুট। প্রয়োজনীয় উইন্ডলাস ডিউটি অ্যাঙ্কর-চেইন গ্রেড, অ্যাঙ্করিং গভীরতা, অ্যাঙ্করের ভর এবং প্রযোজ্য স্ট্যান্ডার্ড / ক্লাস নিয়মের উপরও নির্ভর করে। সরবরাহকৃত সিরিজটি গ্রেড ২ / এ২-টাইপ লোড অগ্রগতির অনুসরণ করে এবং চেইন গ্রেড বা অ্যাঙ্করিং গভীরতা পরিবর্তিত হলে তা পরীক্ষা করা উচিত।
প্রশ্ন ২: ২০-১৫০ কিলোনিউটন মুরিং পুল কি মুরিং-লাইন এসডব্লিউএল বা এমবিএল এর সমান?
উত্তর ২: না। এটি এই মেশিনারী সিরিজের জন্য উল্লিখিত ড্রাম অপারেটিং পুল। মুরিং-লাইন এমবিএল / এলডিবিএফ, লাইন ডব্লিউএলএল, ড্রাম পুল, ব্রেক হোল্ডিং ক্ষমতা এবং মুরিং ফিটিংসের শক্তি পৃথক ইঞ্জিনিয়ারিং মান এবং মিশ্রিত করা উচিত নয়।
প্রশ্ন ৩: একটি সিঙ্গেল-জিপসি সিঙ্গেল-ড্রাম সম্মিলিত ইউনিট নিশ্চিত করার আগে কোন তথ্যের প্রয়োজন?
উত্তর ৩: অ্যাঙ্কর চেইন আকার এবং গ্রেড, অ্যাঙ্করের ভর এবং গভীরতা, প্রয়োজনীয় অ্যাঙ্করিং লোড এবং ব্রেক ভিত্তি, রোপ ব্যাস / নির্মাণ / দৈর্ঘ্য, ড্রাম পুল এবং গতি, ওয়ার্পিং-এন্ড ডিউটি, বৈদ্যুতিক সরবরাহ, নিয়ন্ত্রণ দর্শন, ক্লাস সোসাইটি, ডেক ব্যবস্থা এবং ফাউন্ডেশন সীমাবদ্ধতা সরবরাহ করুন।