

|
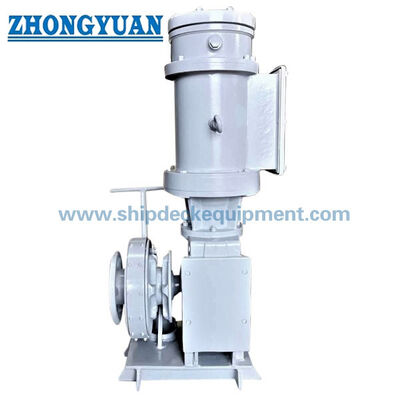
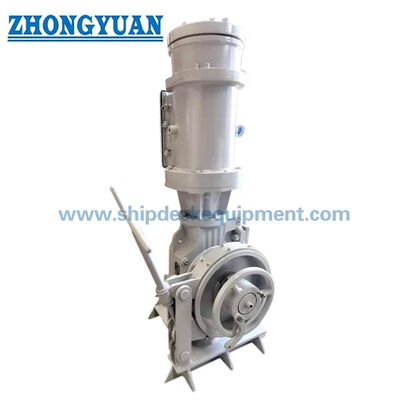
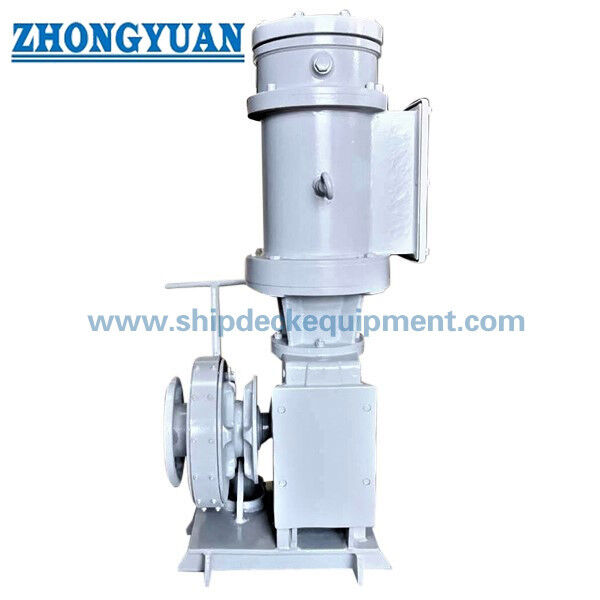
১২.৫–২৬ মিমি ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর উইন্ডলাস | সীমিত জাহাজের ডেক স্পেসের জন্য কমপ্যাক্ট ডিজাইন
পণ্যের বিবরণ:
| উৎপত্তি স্থল: | চীন |
| পরিচিতিমুলক নাম: | Zhongyuan Marine Equipmen |
| সাক্ষ্যদান: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| মডেল নম্বার: | স্ট্যান্ডার্ড বা কাস্টমাইজড |
প্রদান:
| ন্যূনতম চাহিদার পরিমাণ: | 1 ইউনিট |
|---|---|
| মূল্য: | Based on quotation |
| প্যাকেজিং বিবরণ: | স্ট্যান্ডার্ড প্যালেট বা কাস্টমাইজড প্যাকিং রপ্তানি করুন |
| ডেলিভারি সময়: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে |
| পরিশোধের শর্ত: | টি/টি, এল/সি |
| যোগানের ক্ষমতা: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে কাস্টমাইজড উত্পাদন |
|
বিস্তারিত তথ্য |
|||
| কাজের লোড: | 6.6KN | ওভারলোড: | 9.9KN |
|---|---|---|---|
| সমর্থন লোড: | 41KN | টাইপ: | উল্লম্ব মোটর |
| গতি (মি/মিনিট): | ≥12মি/মিনিট | অ্যাঙ্কর চেইন: | Dia. দিয়া। 12.5 (mm), U2 12.5 (মিমি), U2 |
| উপাদান: | হালকা ইস্পাত, ঢালাই | শক্তি: | বৈদ্যুতিক মোটর |
| শ্রেণিবিন্যাস সার্টিফিকেট: | CCS, NK, BV, ABS, DNV, LR, KR, RINA, IRS, RS, ইত্যাদি | ||
| বিশেষভাবে তুলে ধরা: | 12.5 মিমি উল্লম্ব বৈদ্যুতিক উইন্ডলাস,6.6 কেএন উল্লম্ব বৈদ্যুতিক উইন্ডলাস,12.5 মিমি শিপ ডেক সরঞ্জাম |
||
পণ্যের বর্ণনা
১২.৫-২৬ মিমি ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর উইন্ডলাস | সীমিত জাহাজের ডেক স্পেসের জন্য কমপ্যাক্ট ডিজাইন
পণ্যের সংক্ষিপ্ত বিবরণ
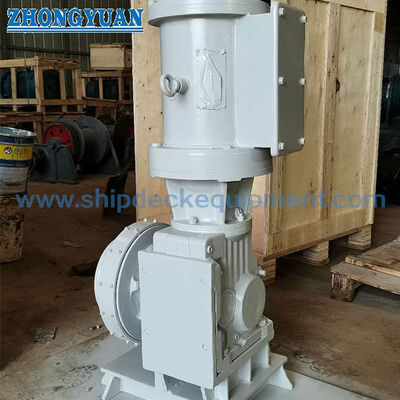
এই ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর উইন্ডলাসটি ছোট জাহাজ এবং কমপ্যাক্ট ফোরডেক বিন্যাসের জন্য অ্যাঙ্কর-চেইন হ্যান্ডলিংয়ের জন্য ডিজাইন করা হয়েছে। সিঙ্গেল-জিপসি, ভার্টিকাল-শ্যাফ্ট কনফিগারেশন চেইন-হ্যান্ডলিং পজিশনের চারপাশে যন্ত্রপাতির পদচিহ্ন হ্রাস করে এবং যেখানে জাহাজের ডেক স্পেস সীমিত সেখানে একীভূত করা যেতে পারে।
সরবরাহকৃত সিরিজটি ১২.৫-২৬ মিমি অ্যাঙ্কর চেইন, ৫.৯ থেকে ২৮.৭ কিলোনিউটন পর্যন্ত কাজের লোড, ৩০ থেকে ১৭৫ কিলোনিউটন পর্যন্ত সহায়ক লোড এবং প্রতি মিনিটে ৯ মিটার বা তার বেশি চেইন পুনরুদ্ধারের গতি কভার করে। প্রয়োজনে সরঞ্জামটিতে একটি সহায়ক ওয়ার্পিং ফাংশনও অন্তর্ভুক্ত করা যেতে পারে। চূড়ান্ত নির্বাচন চেইন গ্রেড এবং লিঙ্ক মাত্রা, অ্যাঙ্করের ভর, নোঙর করার গভীরতা, জিপসি জ্যামিতি, ব্রেক এবং চেইন-স্টপার ব্যবস্থা, বৈদ্যুতিক সরবরাহ, ডেক ফাউন্ডেশন এবং ক্লাসিফিকেশন-সোসাইটির প্রয়োজনীয়তা নিশ্চিত করবে।
দ্রুত স্পেসিফিকেশন
- পণ্যের প্রকার: সিঙ্গেল জিপসি সহ ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর উইন্ডলাস → সীমিত জাহাজের ডেক স্পেসের জন্য কমপ্যাক্ট অ্যাঙ্কর-হ্যান্ডলিং ব্যবস্থা।
- চেইন আকার: ১২.৫-২৬ মিমি → উৎপাদনের আগে সঠিক চেইন গ্রেড, স্টাড-লিঙ্ক মাত্রা এবং জিপসি-পকেট জ্যামিতি নিশ্চিত করতে হবে।
- কাজের লোড: ৫.৯-২৮.৭ কিলোনিউটন → অ্যাঙ্কর-চেইন হ্যান্ডলিংয়ের জন্য সরবরাহকৃত সিরিজের মান; চূড়ান্ত প্রকল্পের ডিউটি জাহাজের নোঙর ব্যবস্থার বিপরীতে নিশ্চিত করা উচিত।
- চেইন পুনরুদ্ধারের গতি: ≥৯ মি/মিনিট → সরবরাহকৃত সিরিজের জন্য রেফারেন্স অপারেটিং গতি।
- সহায়ক লোড: ৩০-১৭৫ কিলোনিউটন → সরবরাহকারীর রেফারেন্স মান; উদ্ধৃতির আগে সঠিক লোড সংজ্ঞা, হোল্ডিং ফাংশন এবং পরীক্ষার ভিত্তি নিশ্চিত করতে হবে।
- সহায়ক নোঙর / ওয়ার্পিং লোড: ৫-২০ কিলোনিউটন → শুধুমাত্র যেখানে একটি উপযুক্ত ওয়ার্পিং হেড অন্তর্ভুক্ত করা হয়েছে সেখানে প্রযোজ্য; এটি একটি রোপ-স্টোরেজ ড্রাম বা সম্পূর্ণ নোঙর উইঞ্চ নয়।
- ইলেকট্রিক ড্রাইভ: ৩ / ১.২ থেকে ৮.৫ / ৩.৫ কিলোওয়াট রেফারেন্স মোটর এন্ট্রি → স্ল্যাশ-বিভক্ত পাওয়ার মানের অর্থ কারখানার নিশ্চিতকরণের প্রয়োজন।
- উল্লম্ব ইনস্টলেশন: কমপ্যাক্ট ডেক ব্যবস্থা → ড্রাইভ পজিশন, ডেক পেনিট্রেশন, রক্ষণাবেক্ষণ ক্লিয়ারেন্স এবং ফাউন্ডেশন ডিজাইন অনুমোদিত GA অনুসরণ করে।
প্রধান প্রযুক্তিগত প্যারামিটার
|
চেইন ব্যাস (মিমি) |
কাজের লোড (কিলোনিউটন) |
সহায়ক লোড (কিলোনিউটন) |
গতি (মি/মিনিট) |
নোঙর / ওয়ার্পিং লোড* (কিলোনিউটন) |
মোটর পাওয়ার (কিলোওয়াট) |
|---|---|---|---|---|---|
| ১২.৫ | ৫.৯ | ৩০ | ≥৯ | ৫ | ৩ / ১.২ |
| ১৪ / ১৬ / ১৭.৫ | ৮.৩ / ১০.৯ / ১৩.০ | ৫১ / ৬৭ / ৮০ | ≥৯ | ৮ | ৪.৩ / ১.৭ |
| ১৯ / ২০.৫ / ২২ | ১৫.৩ / ১৭.৯ / ২০.৬ | ৯৫ / ১১০ / ১২৬ | ≥৯ | ১০ | ৮.৫ / ৩.৫ |
| ২৪ / ২৬ | ২৪.৫ / ২৮.৭ | ১৪৯ / ১৭৫ | ≥৯ | ২০ | ৮.৫ / ৩.৫ |
নির্বাচন ও অনুসন্ধান নির্দেশিকা
ধাপ ১: অ্যাঙ্কর-চেইন ব্যাস, চেইন গ্রেড, স্টাড-লিঙ্ক মাত্রা এবং জাহাজের অ্যাঙ্কর ব্যবস্থা নিশ্চিত করুন; জিপসি ম্যাচিংয়ের জন্য একটি চেইন অঙ্কন বা নমুনার মাত্রা সরবরাহ করুন।
ধাপ ২: অ্যাঙ্করের ভর, সর্বোচ্চ নোঙর করার গভীরতা, প্রয়োজনীয় কাজের লোড, রেফারেন্স সহায়ক / হোল্ডিং প্রয়োজনীয়তা এবং নামমাত্র পুনরুদ্ধারের গতি সরবরাহ করুন।
ধাপ ৩: ব্রেক ব্যবস্থা, ক্লাচ ব্যবস্থা এবং একটি পৃথক চেইন স্টপার লাগানো আছে কিনা তা নিশ্চিত করুন; যদি উপলব্ধ থাকে তবে প্রযোজ্য ক্লাস-সোসাইটির প্রয়োজনীয়তা সরবরাহ করুন।
ধাপ ৪: যদি সহায়ক রোপ হ্যান্ডলিংয়ের প্রয়োজন হয়, তবে রোপের প্রকার, রোপের ব্যাস, প্রয়োজনীয় ওয়ার্পিং পুল, ওয়ার্পিং-হেড আকার এবং প্রত্যাশিত রোপ লিড সরবরাহ করুন।
ধাপ ৫: বৈদ্যুতিক সরবরাহ নিশ্চিত করুন: ভোল্টেজ, ফ্রিকোয়েন্সি, ফেজ, মোটর ডিউটি, স্টার্টিং পদ্ধতি, এনক্লোজার / আইপি প্রয়োজনীয়তা, স্থানীয় বা রিমোট কন্ট্রোল এবং জরুরি স্টপ।
ধাপ ৬: ডেক লেআউট, হস পাইপ / চেইন পাইপের অবস্থান, ফাউন্ডেশন স্পেস, রক্ষণাবেক্ষণ ক্লিয়ারেন্স, পরিমাণ, গন্তব্য, প্রয়োজনীয় ডেলিভারি সময় এবং GA / নোঙর অঙ্কন যদি উপলব্ধ থাকে তবে সরবরাহ করুন।
গঠন
সিঙ্গেল জিপসি / কেবল লিফটার | ভার্টিকাল মেইন শ্যাফ্ট | ব্রেক | নির্দিষ্ট করা থাকলে ক্লাচ | ইলেকট্রিক মোটর | রিডাকশন গিয়ারবক্স | বিয়ারিং | ঐচ্ছিক ওয়ার্পিং হেড | বেস / ফাউন্ডেশন | স্থানীয় নিয়ন্ত্রণ | নির্দিষ্ট করা থাকলে রিমোট-কন্ট্রোল ইন্টারফেস
সিঙ্গেল জিপসি, ব্রেক এবং কমপ্যাক্ট ডেক ইন্টিগ্রেশন
- জিপসি অবশ্যই প্রকৃত অ্যাঙ্কর-চেইন লিঙ্কের জ্যামিতির সাথে মিলতে হবে। নামমাত্র ব্যাস একা সঠিক পকেট এনগেজমেন্ট নিশ্চিত করে না।
- কাজের লোড, সহায়ক লোড, অ্যাঙ্কর-চেইন ব্রেকিং লোড এবং ডেক-ফাউন্ডেশন লোড ভিন্ন ভিন্ন মান। সরবরাহকৃত সহায়ক লোড কলামের সঠিক সংজ্ঞা ডিজাইন বা পরীক্ষার জন্য ব্যবহার করার আগে নিশ্চিত করা উচিত।
- ব্রেক, ক্লাচ এবং চেইন স্টপার ভিন্ন ভিন্ন কাজ করে। তাদের প্রয়োজনীয় ক্ষমতা এবং অপারেটিং ক্রম অনুমোদিত নোঙর ব্যবস্থা এবং ক্লাসিফিকেশন-সোসাইটির প্রয়োজনীয়তা অনুসরণ করা উচিত।
- একটি পৃথক চেইন স্টপার, যখন লাগানো হয়, তখন উইন্ডলাসের মাধ্যমে এবং সহায়ক কাঠামোর মাধ্যমে স্ট্যাটিক অ্যাঙ্কর-চেইন লোডগুলি কীভাবে স্থানান্তরিত হয় তা পরিবর্তন করে। চূড়ান্ত লোড পাথ জাহাজের ডিজাইনার বা ক্লাস-অনুমোদিত অঙ্কন দ্বারা নিশ্চিত করতে হবে।
- উল্লম্ব ব্যবস্থা উপরের-ডেক যন্ত্রপাতির পদচিহ্ন হ্রাস করতে পারে, তবে মোটর / গিয়ারবক্স অবস্থান, শ্যাফ্ট পেনিট্রেশন, বিয়ারিং অ্যাক্সেস, নিষ্কাশন এবং ক্ষয় সুরক্ষা এখনও ডেক এর নিচে বা চারপাশে স্থান প্রয়োজন।
- ফাউন্ডেশনকে চেইন পুল, যন্ত্রপাতির টর্ক, ব্রেক প্রতিক্রিয়া এবং ডায়নামিক লোড ডেক কাঠামোর মধ্যে স্থানান্তর করতে হবে। ফাউন্ডেশন বোল্ট, ওয়েল্ড, ডেক পুরুত্ব এবং রিইনফোর্সমেন্ট জাহাজের নির্দিষ্ট আইটেম।
- অনবোর্ড কমিশনিং জিপসি-চেইন এনগেজমেন্ট, ব্রেক এবং ক্লাচ অপারেশন, হস / চেইন পাইপের মাধ্যমে চেইন ভ্রমণ, অ্যাঙ্কর সিটিং এবং চেইন-স্টপার অপারেশন যেখানে লাগানো আছে তা পরীক্ষা করা উচিত।
কাস্টম অ্যাট্রিবিউটস
- পণ্যের শ্রেণীবিভাগ: ইলেকট্রিক ভার্টিকাল অ্যাঙ্কর উইন্ডলাস → কমপ্যাক্ট জাহাজের ডেক ইনস্টলেশনের জন্য সিঙ্গেল-জিপসি ভার্টিকাল-শ্যাফ্ট ব্যবস্থা।
- কেবল লিফটার: সিঙ্গেল জিপসি → একটি অ্যাঙ্কর চেইন একটি চেইন হুইল দ্বারা হ্যান্ডেল করা হয়।
- চেইন রেঞ্জ: ১২.৫-২৬ মিমি → জিপসি উৎপাদনের আগে সঠিক গ্রেড এবং লিঙ্ক জ্যামিতি নিশ্চিত করতে হবে।
- কাজের লোড: ৫.৯-২৮.৭ কিলোনিউটন → সরবরাহকৃত বাণিজ্যিক সিরিজ; চূড়ান্ত প্রকল্পের ডিউটি নিশ্চিত করতে হবে।
- সহায়ক লোড: ৩০-১৭৫ কিলোনিউটন → উৎস-ডেটা টার্ম সংরক্ষিত; সঠিক ইঞ্জিনিয়ারিং সংজ্ঞা এবং পরীক্ষার ভিত্তি নিশ্চিত করতে হবে।
- গতি: ≥৯ মি/মিনিট → রেফারেন্স চেইন পুনরুদ্ধারের গতি।
- ওয়ার্পিং ফাংশন: ঐচ্ছিক / মডেল-নির্ভর → যেখানে একটি ওয়ার্পিং হেড অন্তর্ভুক্ত করা হয়েছে সেখানে ৫-২০ কিলোনিউটন সহায়ক রোপ হ্যান্ডলিং লোড।
- ড্রাইভ: ইলেকট্রিক → ভোল্টেজ, ফ্রিকোয়েন্সি, মোটর ডিউটি, স্টার্টিং পদ্ধতি এবং পরিবেশগত সুরক্ষা নিশ্চিত করতে হবে।
- ইনস্টলেশন: ভার্টিকাল → কমপ্যাক্ট ডেক ব্যবস্থা; মোটর / গিয়ারবক্স অবস্থান এবং ফাউন্ডেশন অনুমোদিত GA অনুসরণ করে।
- সার্টিফিকেট প্রয়োজনীয়তা: প্রকল্পের প্রয়োজনীয়তা অনুসারে উপলব্ধ এবং ক্লাস অনুমোদনের সাপেক্ষে → উদ্ধৃতির আগে পরিদর্শন এবং সার্টিফিকেটের পরিধি নিশ্চিত করা উচিত।
এটি কিভাবে কাজ করে
ইলেকট্রিক মোটর রিডাকশন গিয়ারবক্স চালায় → গিয়ারবক্স ভার্টিকাল মেইন শ্যাফ্ট ঘোরায় → সিঙ্গেল জিপসি অ্যাঙ্কর চেইনকে এনগেজ করে → নিয়ন্ত্রিত পাওয়ারের অধীনে চেইন তোলা বা নামানো হয় → ব্রেক এবং ক্লাচ ওয়ার্কিং এলিমেন্ট পরিচালনা করে → চেইন স্টপার অ্যাঙ্কর চেইনকে সুরক্ষিত করে যখন লাগানো থাকে → ঐচ্ছিক ওয়ার্পিং হেড সহায়ক রোপ হ্যান্ডেল করে
অ্যাপ্লিকেশন
ছোট কার্গো জাহাজ | ওয়ার্কবোট | টহল এবং পরিষেবা ক্রাফট | উপকূলীয় জাহাজ | টাগ এবং হারবার ক্রাফট | কমপ্যাক্ট ফোরডেক নোঙর স্টেশন | নতুন নির্মাণ প্রকল্প | প্রতিস্থাপন এবং রেট্রোফিট প্রকল্প
সার্টিফিকেশন এবং সুবিধা
ডিজাইন পর্যালোচনা, উপাদান ট্রেসেবিলিটি, গিয়ারবক্স এবং মোটর ডকুমেন্টেশন, মাত্রিক পরিদর্শন, কার্যকরী পরীক্ষা, সম্মত লোড পরীক্ষা, ব্রেক / ক্লাচ পরীক্ষা, বৈদ্যুতিক পরীক্ষা, আবরণ পরিদর্শন, এফএটি রেকর্ড এবং ক্লাস উইটনেসিং প্রকল্পের প্রয়োজনীয়তা অনুসারে ব্যবস্থা করা যেতে পারে। সম্মত পরিদর্শন পরিধি অনুসারে অনুরোধে সার্টিফিকেট উপলব্ধ এবং ক্লাস অনুমোদনের সাপেক্ষে।
সার্টিফিকেশন: সি সি এস, এন কে, বি ভি, এ বি এস, ডি এন ভি, এল আর, কে আর, আই আর এস, আর এস, আর আই এন এ, সি আর এস, মেকার্স টেস্ট সার্টিফিকেট।
অঙ্কন এবং ছবি

প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
প্রশ্ন ১: সীমিত জাহাজের ডেক স্পেসের জন্য ভার্টিকাল অ্যাঙ্কর উইন্ডলাস কেন বেছে নেবেন?
উত্তর ১: ভার্টিকাল ব্যবস্থা জিপসির চারপাশের উপরের-ডেক পদচিহ্ন হ্রাস করতে পারে এবং সাধারণত যেখানে ফোরডেক লেআউট কমপ্যাক্ট সেখানে ব্যবহৃত হয়। চূড়ান্ত GA এখনও মোটর / গিয়ারবক্স, শ্যাফ্ট, ব্রেক, চেইন লিড এবং রক্ষণাবেক্ষণ অ্যাক্সেসের জন্য পর্যাপ্ত স্থান সরবরাহ করতে হবে।
প্রশ্ন ২: ৩০-১৭৫ কিলোনিউটন সহায়ক লোড কী বোঝায়?
উত্তর ২: এটি সরবরাহকৃত প্রযুক্তিগত টেবিল থেকে সংরক্ষিত, তবে এর সঠিক নকশা এবং পরীক্ষার সংজ্ঞা নিশ্চিত করা হয়নি। উদ্ধৃতির আগে, নিশ্চিত করুন যে প্রকল্পটি এটিকে ব্রেক হোল্ডিং রেফারেন্স, সহায়ক-কাঠামো রেফারেন্স বা অন্য কোনও প্রস্তুতকারকের নির্দিষ্ট মান হিসাবে ব্যবহার করতে চায় কিনা।
প্রশ্ন ৩: ভার্টিকাল উইন্ডলাস কি নোঙর রোপও হ্যান্ডেল করতে পারে?
উত্তর ৩: একটি উপযুক্ত ওয়ার্পিং হেড অন্তর্ভুক্ত করা হলে এটি সহায়ক রোপ হ্যান্ডলিং সরবরাহ করতে পারে। এটিকে ড্রাম নোঙর উইঞ্চের মতো একই ফাংশন হিসাবে বিবেচনা করা উচিত নয় কারণ ওয়ার্পিং হেড ওয়ার্কিং রোপ সংরক্ষণ করে না।