

|
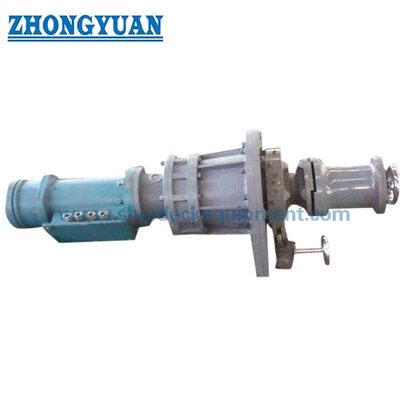
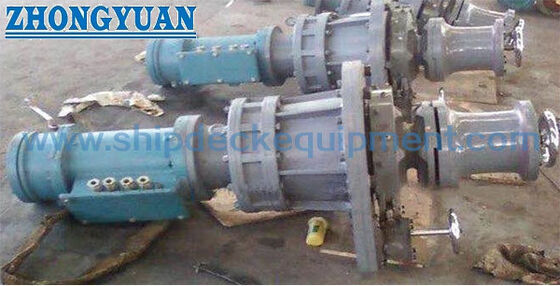
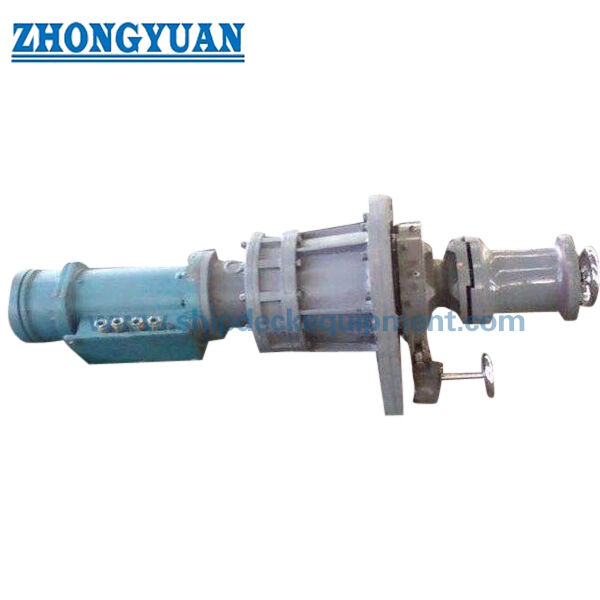
সামুদ্রিক ইলেকট্রিক উল্লম্ব নোঙ্গর ক্যাপস্টান উইন্ডলাস ডার্পিং হেড সঙ্গে 12.5 ¢ 40 মিমি চেইন
পণ্যের বিবরণ:
| উৎপত্তি স্থল: | চীন |
| পরিচিতিমুলক নাম: | Zhongyuan Marine Equipmen |
| সাক্ষ্যদান: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| মডেল নম্বার: | স্ট্যান্ডার্ড বা কাস্টমাইজড |
প্রদান:
| ন্যূনতম চাহিদার পরিমাণ: | 1 ইউনিট |
|---|---|
| মূল্য: | Based on quotation |
| প্যাকেজিং বিবরণ: | স্ট্যান্ডার্ড প্যালেট বা কাস্টমাইজড প্যাকিং রপ্তানি করুন |
| ডেলিভারি সময়: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে |
| পরিশোধের শর্ত: | টি/টি, এল/সি |
| যোগানের ক্ষমতা: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে কাস্টমাইজড উত্পাদন |
|
বিস্তারিত তথ্য |
|||
| কাজের লোড: | 5KN থেকে 250KN | টাইপ: | উল্লম্ব বা অনুভূমিক |
|---|---|---|---|
| ওয়ারিং গতি (মি/মিনিট): | 9-18মি/মিনিট | তারের দড়ি দিয়া।: | 12.5- 46 (মিমি) |
| উপাদান: | স্টেইনলেস স্টিল (পালিশ), হালকা ইস্পাত, কাস্টিং | শক্তি: | বৈদ্যুতিক, বৈদ্যুতিক হাইড্রোলিক, ডিজেল ইঞ্জিন প্রকার |
| শ্রেণিবিন্যাস সার্টিফিকেট: | CCS, NK, BV, ABS, DNV-GL, LR, KR, BKI, IRS, RS, ইত্যাদি | ||
| বিশেষভাবে তুলে ধরা: | উল্লম্ব ক্যাপস্তান উইন্ডগ্লাস,মেরিন উল্লম্ব ক্যাপস্তান উইন্ডগ্লাস,উল্লম্ব অ্যাঙ্কর উইন্ডগ্লাস |
||
পণ্যের বর্ণনা
সামুদ্রিক ইলেকট্রিক উল্লম্ব নোঙ্গর ক্যাপস্টান উইন্ডলাস ডার্পিং হেড সঙ্গে 12.5 ¢ 40 মিমি চেইন
পণ্যের সংক্ষিপ্ত বিবরণ
এই সামুদ্রিক বৈদ্যুতিক উল্লম্ব নোঙ্গর ক্যাপস্টান একটি কম্প্যাক্ট নোঙ্গর ডেক মেশিন যা একটি উল্লম্ব চেইন জিপসি (কেবল লিফটার) একটি warping মাথা সঙ্গে একত্রিত করে।চেইন জিপ্সি অ্যানকার চেইনে অর্থ প্রদান এবং উত্তোলনের জন্য ব্যবহৃত হয়, যখন বাঁকানো মাথা মোরিং দড়ি হ্যান্ডলিং জন্য একটি পৃথক কাজ পৃষ্ঠ প্রদান করে।উল্লম্ব-শ্যাফ্ট বিন্যাস জাহাজের জন্য উপযুক্ত যেখানে ডেক ফুটপ্রিন্ট এবং দড়ি হ্যান্ডলিং অ্যাক্সেস গুরুত্বপূর্ণ, চূড়ান্ত মোটর, গিয়ারবক্স, ফাউন্ডেশন এবং নিয়ন্ত্রণ ব্যবস্থা জাহাজের বিন্যাসের সাথে ডিজাইন করা হয়েছে।
নির্বাচনের জন্য মূল ইনপুটগুলি কেবল মোটর শক্তি নয়। চেইন ব্যাসার্ধ এবং গ্রেড, অ্যাঙ্কর ভর, সর্বাধিক অ্যাঙ্করিং গভীরতা, প্রয়োজনীয় অবিচ্ছিন্ন কাজের টান, চেইন উত্তোলনের গতি,চেইন-স্টপার ব্যবস্থা, পাওয়ার সাপ্লাই এবং ডেক ফাউন্ডেশন সব চূড়ান্ত কনফিগারেশন প্রভাবিত করে। আইএসও 4568:2021 সমুদ্রযাত্রী জাহাজের জন্য একটি সংজ্ঞায়িত উইন্ডলাস প্রকার হিসাবে অ্যাঙ্কর ক্যাপস্ট্যান অন্তর্ভুক্ত করে;প্রকল্প-নির্দিষ্ট শ্রেণীবিভাগের নিয়ম এবং পতাকা প্রয়োজনীয়তা প্রযোজ্য থাকবে.
দ্রুত বিবরণী
- সরঞ্জাম কনফিগারেশনঃ বৈদ্যুতিক উল্লম্ব নোঙ্গর capstan / চেইন জিগানি এবং warping মাথা সঙ্গে windlass → এক কম্প্যাক্ট উল্লম্ব ইউনিট মধ্যে নোঙ্গর-চেইন হ্যান্ডলিং এবং দড়ি warping একত্রিত।
- বিস্তারিত চেইন পরিসীমাঃ 12.5 থেকে 40 মিমি সরবরাহিত নির্বাচন টেবিলে → জিপসি পকেট জ্যামিতি অর্ডার চেইন আকার এবং চেইন গ্রেড মিলে যাওয়া উচিত।
- কাজের লোডঃ 7.5 থেকে 68 kN সরবরাহিত বিস্তারিত টেবিলে; বৃহত্তর প্রকল্প পরিসীমা 5 থেকে 250 kN হিসাবে উল্লেখ করা হয় → চূড়ান্ত দায়িত্ব নোঙ্গর এবং চেইন বিবরণ থেকে নির্বাচিত হয়, একটি উত্তোলন SWL হিসাবে চিকিত্সা করা হয় না।
- চেইনের গতিঃ সরবরাহিত টেবিলে 12 মি/মিনিট → অ্যাঙ্কর উত্তোলনের পারফরম্যান্সের জন্য ব্যবহৃত হয়; চূড়ান্ত সম্মতি নির্বাচিত মান এবং শ্রেণীর নিয়মের বিরুদ্ধে যাচাই করা হয়।
- ডার্পিং হেড ব্যাসার্ধঃ 200 থেকে 500 মিমি 10 থেকে 18 মিটার / মিনিটের উল্লিখিত ডার্পিং গতির সাথে → ইউনিটটিকে একটি দড়ি-সংরক্ষণের মোরিং লিঞ্চে পরিণত না করে একটি পৃথক দড়ি হ্যান্ডলিং পৃষ্ঠ সরবরাহ করে।
- বৈদ্যুতিক মোটর শক্তিঃ 4.5 থেকে 30 kW সরবরাহিত বিস্তারিত কনফিগারেশন → ক্ষমতা চেইন আকার এবং প্রয়োজনীয় কাজ টান সঙ্গে বৃদ্ধি পায়।
- নির্মাণের বিকল্পঃ হালকা ইস্পাত, ঢালাই ইস্পাত এবং স্টেইনলেস স্টীল উপাদান / প্রকল্প নকশা অনুযায়ী শেষ → সঠিক গ্রেড এবং উপাদান সার্টিফিকেশন অর্ডার করার আগে নিশ্চিত করা হবে।
- শ্রেণীবিভাগ এবং পরিদর্শনঃ সিসিএস, এনকে, বিভি, এবিএস, ডিএনভি, এলআর, কেআর, বিকেআই, আইআরএস, আরএস, আরআইএনএ এবং অন্যান্য শ্রেণীর সুযোগ প্রকল্পের প্রয়োজনীয়তা অনুযায়ী এবং শ্রেণীর অনুমোদনের সাপেক্ষে সাজানো যেতে পারে।
প্রধান প্রযুক্তিগত পরামিতি
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
চেইন এবং ওয়ার্কিং লোড নির্বাচন
- চেইন জিপসিকে প্রকৃত অ্যাঙ্কর-চেইন ব্যাসার্ধ, লিঙ্ক জ্যামিতি এবং চেইন গ্রেডের সাথে মেলে। একটি নামমাত্র ব্যাসার্ধের মিলটি নির্ভরযোগ্য আসন এবং লোড স্থানান্তরের জন্য যথেষ্ট নয়।
- অ্যাঙ্কর ভর এবং সর্বাধিক অ্যাঙ্কর গভীরতা নিশ্চিত করুন। এই ইনপুটগুলি বৈদ্যুতিক ড্রাইভ থেকে প্রয়োজনীয় অবিচ্ছিন্ন দায়িত্বের টানকে প্রভাবিত করে এবং উদ্ধৃতি ডেটা অন্তর্ভুক্ত করা উচিত।
- একটি চেইন stopper মাউন্ট করা হয় কিনা নিশ্চিত করুন এবং কিভাবে চেইন hawse পাইপ এবং চেইন পাইপ মাধ্যমে পরিচালিত হয়।আটকান এবং সমর্থন কাঠামো প্রয়োজনীয়তা সম্পূর্ণ নোঙ্গর বিন্যাস উপর নির্ভর করে.
- অ্যাঙ্কর-ক্যাপস্টান ওয়ার্কিং লোডটি একটি মোরিং-রোব SWL বা উত্তোলন ক্ষমতা হিসাবে ব্যবহার করবেন না। যদি নির্দিষ্ট warping-head line টান প্রয়োজন হয়,এটি আলাদাভাবে উল্লেখ করা উচিত এবং নির্মাতার দ্বারা নিশ্চিত করা উচিত.
ড্রাইভ, ব্রেক এবং কন্ট্রোল ব্যবস্থা
- বৈদ্যুতিক ড্রাইভঃ বৈদ্যুতিক মোটর এবং হ্রাস গিয়ার উল্লম্ব শ্যাফ্ট এবং চেইন জিপ্সি থেকে টর্ক প্রেরণ; মোটর ভোল্টেজ, ফ্রিকোয়েন্সি, কাজ রেটিং,অভ্যন্তরীণ অভ্যন্তরীণ অভ্যন্তরীণ অভ্যন্তরীণ অভ্যন্তরীণ অভ্যন্তরীণ.
- ক্ল্যাচ/কপলিংঃ চেইন জিপসিকে নিয়ন্ত্রিত অ্যাঙ্কর হ্যান্ডলিংয়ের জন্য ড্রাইভ থেকে বিচ্ছিন্ন করা উচিত;সঠিক ক্ল্যাচ টাইপ এবং ম্যানুয়াল অপারেটিং বিন্যাস GA অঙ্কনে নিশ্চিত করা হবে.
- ব্রেকঃ নিয়ন্ত্রিত চেইন পে-আউট এবং হোল্ডিং ফাংশন প্রদান করে। প্রয়োজনীয় ব্রেক ক্ষমতা চেইন-কেবলের শক্তি এবং একটি চেইন স্টপার লাগানো হয় কিনা তা দ্বারা নির্ধারিত হয়,নির্বাচিত শ্রেণীর নিয়মের সাপেক্ষে.
- বাঁকানো মাথাঃ বাঁকানো দড়ি উত্তোলন বা টেনডিংয়ের জন্য একটি মসৃণ ঘোরানো পৃষ্ঠ সরবরাহ করে। এটি একটি দড়ি স্টোরেজ ড্রাম নয় এবং এটি একটি স্বয়ংক্রিয় বাঁকানো লিঞ্চ হিসাবে বর্ণনা করা উচিত নয়।
- নিয়ন্ত্রণ এবং সুরক্ষাঃ স্থানীয় নিয়ন্ত্রণ, জরুরী স্টপ, মোটর সুরক্ষা,ওভারলোড সুরক্ষা এবং আবহাওয়া-প্রতিষ্ঠিত বৈদ্যুতিক সুরক্ষা জাহাজের বৈদ্যুতিক মান এবং শ্রেণীবিভাগের প্রয়োজনীয়তার সাথে নির্দিষ্ট করা উচিত.
ইনস্টলেশন এবং ডেক ইন্টিগ্রেশন
- ইনস্টলেশনের আগে ফাউন্ডেশন এবং ডেকের নিচের রিইনফোর্সমেন্টকে ট্রান্সমিটেড অ্যাঙ্করিং লোড, ব্রেক লোড, মোটর টর্ক এবং স্থানীয় ডেক কাঠামোর সাথে পরীক্ষা করা উচিত।
- জিপসি সেন্ট্রাল লাইনটি হাউস পাইপ এবং চেইন পাইপের সাথে সারিবদ্ধ হতে হবে যাতে চেইনটি সঠিকভাবে পকেটে বসতে পারে এবং অস্বাভাবিক পার্শ্বীয় লোড ছাড়াই চালিত হয়।
- যদি একটি চেইন স্টপার ব্যবহার করা হয়, তার অবস্থান এবং লোড পথটি উইন্ডলাস / ক্যাপস্টান ফাউন্ডেশন এবং ডেক রিইনফোর্সমেন্টের সাথে সমন্বয় করা উচিত।
- ডার্কিং হেড, ব্রেক, ক্ল্যাচ, মোটর/রিডাক্টর এবং পরিদর্শন পয়েন্টের চারপাশে সার্ভিস ক্লিয়ারেন্সের অনুমতি দিন। মোটরের চূড়ান্ত অবস্থান এবং অ্যাক্সেসের ব্যবস্থা প্রকল্প জিএ দ্বারা নিশ্চিত করা উচিত।
- প্রকৃত ডেক পরিবেশের জন্য ক্ষয় প্রতিরোধ ব্যবস্থা, খালাস, তারের রুটিং এবং উন্মুক্ত বৈদ্যুতিক কেস নির্বাচন করা উচিত।
নির্বাচন ও অনুসন্ধান গাইড
ধাপ ১ঃ সরঞ্জামটির কার্যকারিতা নিশ্চিত করুনঃ চেইন জিপসি প্লাস ডার্পিং হেড সহ উল্লম্ব বৈদ্যুতিক অ্যাঙ্কর ক্যাপস্টান; ডার্পিং হেডটি রুটিন মোরিং দড়ি হ্যান্ডলিংয়ের জন্য প্রয়োজনীয় কিনা তা উল্লেখ করুন।
ধাপ ২ঃ অ্যাঙ্কর চেইনের ব্যাসার্ধ, চেইন গ্রেড, চেইন সার্টিফিকেট বা লিঙ্ক মাত্রা, অ্যাঙ্কর ভর এবং সর্বাধিক অ্যাঙ্কর গভীরতা প্রদান করুন।
ধাপ ৩ঃ প্রয়োজনীয় কাজের টান, চেইন উত্তোলনের গতি, যদি নির্দিষ্ট করা হয় তবে ডার্পিং হেড লাইন টান, ডার্পিং গতি এবং একটি চেইন স্টপ লাগানো আছে কিনা তা নিশ্চিত করুন।
ধাপ ৪ঃ জাহাজের পাওয়ার সাপ্লাই, মোটর স্টার্ট/কন্ট্রোলের প্রয়োজনীয়তা, স্থানীয় বা রিমোট কন্ট্রোলের সুযোগ, বিপজ্জনক এলাকার প্রয়োজনীয়তা এবং অনুরোধ করা আইপি/ইনসুলেশন ক্লাস যদি নির্দিষ্ট করা হয়।
ধাপ ৫ঃ উপাদান এবং লেপ সিস্টেম, ডেক ফাউন্ডেশনের বিন্যাস, হাউস-পাইপ / চেইন-পাইপ জ্যামিতি, ইনস্টলেশন অবস্থান এবং প্রয়োজনীয় শ্রেণীবিভাগ সংস্থা নিশ্চিত করুন।
ধাপ ৬ঃ চূড়ান্ত প্রযুক্তিগত নিশ্চিতকরণের জন্য পরিমাণ, ডেলিভারি গন্তব্য, প্রয়োজনীয় ডেলিভারি সময়, জাহাজের ধরন এবং জিএ/ডেক বিন্যাস অঙ্কন প্রদান করুন।
কাঠামো
Vertical shaft | Chain gypsy / cable lifter | Warping head | Electric motor | Reduction gearbox | Clutch / coupling | Brake | Main bearings | Bedplate / foundation interface | Control and protection components
ইঞ্জিনিয়ারিং ও গুণগত সুবিধা
- সমন্বিত অ্যাঙ্কর-চেইন এবং warping ফাংশন পৃথক ডেক মেশিনের প্রয়োজন হ্রাস যেখানে একটি কম্প্যাক্ট উল্লম্ব বিন্যাস পছন্দ করা হয়।
- চেইন-গ্রেড ভিত্তিক নির্বাচন শুধুমাত্র মোটর শক্তি দ্বারা নির্বাচন করার পরিবর্তে প্রকৃত চেইন ক্যাবলের সাথে মোটর এবং ড্রাইভট্রেনের দায়িত্বকে সংযুক্ত করে।
- ব্রেক এবং ক্লাচ ফাংশনগুলি ড্রাইভ থেকে পৃথকভাবে চিকিত্সা করা হয় যাতে অ্যাঙ্কর পে-আউট, হিফিং এবং হোল্ডিং শর্তগুলি পৃথক অপারেটিং কেস হিসাবে মূল্যায়ন করা যেতে পারে।
- ইঞ্জিনিয়ারিং রিভিউতে ফাউন্ডেশন, হাউস-পাইপ সারিবদ্ধতা এবং চেইন-স্টপার ইন্টারফেস অন্তর্ভুক্ত করা হয়, যা দুর্বল চেইন আসন বা অসম্পূর্ণ ডেক লোড পথের ঝুঁকি হ্রাস করে।
- বৈদ্যুতিক কনফিগারেশন জাহাজের বৈদ্যুতিক সিস্টেমের সাথে সহজেই সংহতকরণ সমর্থন করে; চূড়ান্ত মোটর কেস, সুরক্ষা এবং নিয়ন্ত্রণ লজিক প্রকৃত ইনস্টলেশন পরিবেশের জন্য নির্বাচিত হয়.
- পরিদর্শন এবং পরীক্ষার সুযোগটি উদ্ধৃতি পর্যায়ে সংজ্ঞায়িত করা যেতে পারে, যার মধ্যে উপাদান ট্র্যাকযোগ্যতা, কার্যকরী পরীক্ষা, লোড / পারফরম্যান্স যাচাইকরণ এবং ক্লাসের সাক্ষ্যদানের প্রয়োজন হলে।
কাস্টম অ্যাট্রিবিউট
- সরঞ্জামের ধরনঃউল্লম্ব বৈদ্যুতিক নোঙ্গর ক্যাপস্টান / উইন্ডলাস → নোঙ্গর জন্য চেইন জিপসি প্লাস দড়ি হ্যান্ডলিং জন্য warping মাথা।
- চেইন ব্যাসার্ধ:12০.৫৫৪০ মিমি সরবরাহিত বিস্তারিত টেবিলে → সঠিক চেইন গ্রেড এবং লিঙ্ক জ্যামিতি নিশ্চিত করা আবশ্যক।
- কাজের চাপঃ7সরবরাহকৃত বিস্তারিত কনফিগারেশনে.৫৬৮ কিলো নট; ৫৫২৫০ কিলো নট প্রকল্পের পরিসীমা → উত্তোলন SWL নয়।
- চেইনের গতি:সরবরাহিত টেবিলে 12 m/min → প্রকল্প/শ্রেণীর প্রয়োজনীয়তার সাথে চূড়ান্ত পারফরম্যান্স যাচাই করা হবে।
- ডার্পিং হেড:200×500 মিমি ব্যাসার্ধ, সরবরাহিত ডেটাতে 10×18 মি/মিনিট → ডার্কিং লাইন ট্রল যদি প্রয়োজন হয় তবে নিশ্চিত করা হবে।
- ড্রাইভঃবৈদ্যুতিক → বিকল্প জলবাহী / ডিজেল চালিত সরঞ্জামগুলি এই পৃষ্ঠায় মিশ্রিত হওয়ার পরিবর্তে পৃথক কনফিগারেশন হিসাবে চিকিত্সা করা উচিত।
- উপাদানঃহালকা ইস্পাত / ঢালাই ইস্পাত / স্টেইনলেস স্টিলের উপাদানগুলি নির্দিষ্ট হিসাবে → সঠিক গ্রেড এবং উপাদান শংসাপত্রগুলি নিশ্চিত করা হবে।
- সারফেস ট্রিটমেন্টঃপ্রকল্পের প্রয়োজনীয়তা → ব্লাস্টিং, সামুদ্রিক লেপ সিস্টেম বা পোলিশ স্টেইনলেস ফিনিস যা নিশ্চিত করা হবে।
- নিয়ন্ত্রণঃনিশ্চিত করতে হবে → স্থানীয়/রিমোট কন্ট্রোল, স্টার্টার, ওভারলোড সুরক্ষা এবং জরুরী স্টপ পরিসীমা জাহাজের স্পেসিফিকেশনের উপর নির্ভর করে।
- শ্রেণীবিভাগঃপ্রকল্পের প্রয়োজনীয়তা অনুসারে উপলব্ধ → পরিদর্শন এবং শংসাপত্রের সুযোগ নির্বাচিত শ্রেণীর অনুমোদনের সাপেক্ষে।
কিভাবে কাজ করে
Release / control brake and clutch as required → Pay out anchor chain through gypsy and hawse pipe → Engage drive for heaving → Electric motor and gearbox rotate the gypsy → Chain is recovered through the chain pipe → Brake / chain stopper secures the anchoring system; বাঁকা মাথা বাঁকা দড়ি হ্যান্ডলিং জন্য পৃথকভাবে ব্যবহার করা হয়
অ্যাপ্লিকেশন
উপকূলীয় মালবাহী জাহাজ∙ অভ্যন্তরীণ জলপথের জাহাজ∙ ওয়ার্কবোট∙ ট্যাগ এবং সার্ভিস জাহাজ∙ ছোট ও মাঝারি বাণিজ্যিক জাহাজ∙ সামনের ডেকের নোঙ্গর স্টেশন∙ কমপ্যাক্ট নোঙ্গর এবং মোরিং ব্যবস্থা
সার্টিফিকেশন ও পরীক্ষা
ডিজাইন, নির্মাণ, পারফরম্যান্স এবং গ্রহণযোগ্যতা পরীক্ষা আইএসও ৪৫৬৮ঃ২০২১ এবং প্রকল্পের জন্য প্রযোজ্য শ্রেণীবিভাগ-সোসাইটির নিয়ম অনুযায়ী নির্দিষ্ট করা যেতে পারে।একটি সাধারণ সম্মত পরিদর্শন ক্ষেত্রের মধ্যে উপাদানগুলির ট্র্যাকযোগ্যতা অন্তর্ভুক্ত থাকতে পারে, উৎপাদন পরিদর্শন, লোড ছাড়া অপারেশন, লোড/পারফরম্যান্স যাচাইকরণ, ব্রেক-ক্যাপাসিটি যাচাইকরণ এবং বোর্ড কার্যকরী পরীক্ষা।
সার্টিফিকেশনঃ সিসিএস, এনকে, বিভি, এবিএস, ডিএনভি, এলআর, কেআর, বিকেআই, আইআরএস, আরএস, রিনা, সিআরএস,প্রযোজক পরীক্ষার সার্টিফিকেট প্রকল্পের প্রয়োজনীয়তা অনুযায়ী এবং শ্রেণীর অনুমোদন / সম্মত পরিদর্শন সুযোগ সাপেক্ষে অনুরোধে উপলব্ধ.
অঙ্কন ও ছবি

প্রায়শই জিজ্ঞাসিত প্রশ্ন
প্রশ্ন 1: এই অ্যাঙ্কর ক্যাপস্টান এবং একটি সাধারণ মোরিং ক্যাপস্টানের মধ্যে পার্থক্য কী?
A1: এই ইউনিটে অ্যাঙ্কর-চেইন হ্যান্ডলিংয়ের জন্য একটি চেইন জিপসি / ক্যাবল লিফটার এবং দড়ি হ্যান্ডলিংয়ের জন্য একটি ডার্কিং হেড রয়েছে।একটি চেইন জিপসি ছাড়া একটি সাধারণ mooring capstan শুধুমাত্র mooring দড়ি কাজ জন্য ডিজাইন করা হয় এবং একটি নোঙ্গর windlass হিসাবে নির্দিষ্ট করা উচিত নয়.
প্রশ্ন ২ঃ কেন কিছু চেইন ব্যাসার্ধ সরবরাহিত টেবিলে বিভিন্ন কাজের লোডের সাথে দুবার উপস্থিত হয়?
A2: অ্যাঙ্কর-উইন্ডলাস অবিচ্ছিন্ন দায়িত্ব টান চেইন ব্যাসার্ধ এবং চেইন গ্রেড উপর নির্ভর করে। সরবরাহিত তথ্য 22 ′′ 34 মিমি চেইন জন্য দুটি ভিন্ন লোড গ্রুপ রয়েছে।চূড়ান্ত প্রকাশনা বা উদ্ধৃতির আগে মূল চেইন স্পেসিফিকেশন থেকে সঠিক গ্রেডের নাম নিশ্চিত করা উচিত.
প্রশ্ন 3: সঠিক বৈদ্যুতিক উল্লম্ব নোঙ্গর ক্যাপস্টান নির্বাচন করার জন্য কোন তথ্য প্রয়োজন?
A3: চেইন ব্যাসার্ধ এবং গ্রেড, অ্যাঙ্কর ভর, সর্বোচ্চ অ্যাঙ্কর গভীরতা, প্রয়োজনীয় কাজ টান এবং গতি, চেইন-স্টপার বিন্যাস, শক্তি সরবরাহ, নিয়ন্ত্রণের প্রয়োজনীয়তা, শ্রেণী সমাজ,ডেকের বিন্যাস এবং হাউস-পাইপ / চেইন-পাইপ বিন্যাস.