

|
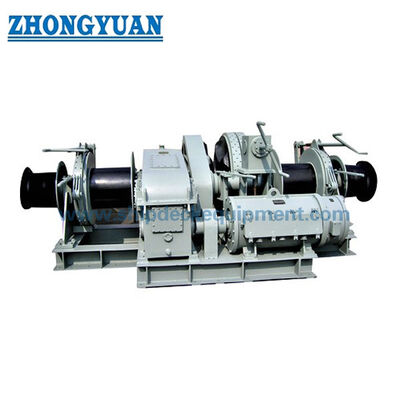
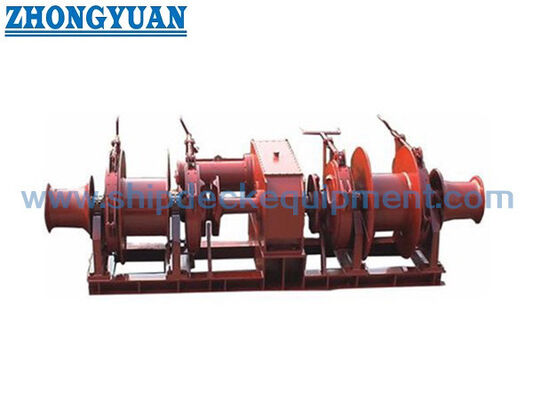
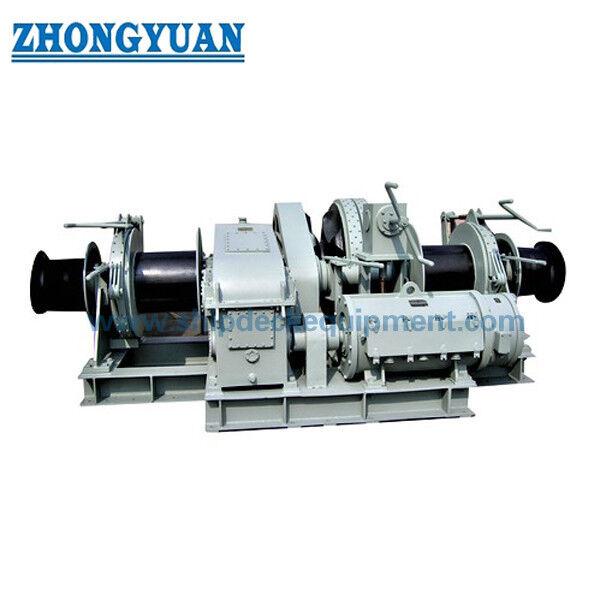
ইলেকট্রিক মেরিন অ্যাঙ্কর উইন্ডলাস. 12.5 ′′ 114mm অ্যাঙ্কর চেইন জন্য একক সিগান, ডাবল ড্রাম & warping মাথা
পণ্যের বিবরণ:
| উৎপত্তি স্থল: | চীন |
| পরিচিতিমুলক নাম: | Zhongyuan Marine Equipmen |
| সাক্ষ্যদান: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| মডেল নম্বার: | স্ট্যান্ডার্ড বা কাস্টমাইজড |
প্রদান:
| ন্যূনতম চাহিদার পরিমাণ: | 1 ইউনিট |
|---|---|
| মূল্য: | Based on quotation |
| প্যাকেজিং বিবরণ: | স্ট্যান্ডার্ড প্যালেট বা কাস্টমাইজড প্যাকিং রপ্তানি করুন |
| ডেলিভারি সময়: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে |
| পরিশোধের শর্ত: | টি/টি, এল/সি |
| যোগানের ক্ষমতা: | প্রকল্পের প্রয়োজনীয়তার উপর ভিত্তি করে কাস্টমাইজড উত্পাদন |
|
বিস্তারিত তথ্য |
|||
| অ্যাঙ্কর চেইনের ব্যাসার্ধ: | Φ32 মিমি | রেটেড পুল লোড: | 43.5kn |
|---|---|---|---|
| কাজের গতি: | 9মি/মিনিট | মোরিং লোড: | 30KN |
| সমর্থন লোড: | 261 কেএন | মোটর পাওয়ার: | 16/16/11 কেডব্লিউ |
| গতি: | 9মি/মিনিট | জিপসি নম্বর: | ডাবল |
| পাওয়ার সাপ্লাই: | এসি এক-ফেজ 110V, 220V, 240V; এসি তিন-ফেজ 220V, 380V, 440V, 660V | ||
| বিশেষভাবে তুলে ধরা: | ইস্পাত 9m/মিনিট বৈদ্যুতিক নোঙ্গর windlass,9m/মিনিট বৈদ্যুতিক নোঙ্গর windlass,নৌকা জন্য CCS বৈদ্যুতিক windlass |
||
পণ্যের বর্ণনা
ইলেকট্রিক মেরিন অ্যাঙ্কর উইন্ডলাস | সিঙ্গেল জিপসি, ডাবল ড্রাম ও ওয়ার্পিং হেড ১২.৫–১১৪ মিমি অ্যাঙ্কর চেইনের জন্য
পণ্যের সংক্ষিপ্ত বিবরণ
এই ইলেকট্রিক মেরিন অ্যাঙ্কর উইন্ডলাসটি জাহাজের নিজস্ব অ্যাঙ্কর সিস্টেমের জন্য একটি সম্মিলিত অ্যাঙ্করিং এবং সহায়ক মুরিং ইউনিট। অ্যাঙ্কর চেইনটি একটি কেবল লিফটার / জিপসি দ্বারা পরিচালিত হয়, যখন ডাবল রোপ ড্রাম এবং ওয়ার্পিং হেড সামনে বা অন্য নির্দিষ্ট অ্যাঙ্করিং স্টেশনে অতিরিক্ত রোপ-হ্যান্ডলিং ফাংশন সরবরাহ করে। এই ব্যবস্থাটি একটি ডেক-মেশিনারি প্যাকেজের মধ্যে অ্যাঙ্কর পুনরুদ্ধার, নিয়ন্ত্রিত চেইন পেআউট, ব্রেকিং এবং রোপ হ্যান্ডলিং একত্রিত করার উদ্দেশ্যে তৈরি করা হয়েছে।
সরবরাহকৃত সিরিজটি ১২.৫–১১৪ মিমি অ্যাঙ্কর চেইনকে ৫.৯ থেকে ৬১৭.৩ kN পর্যন্ত রেফারেন্স ওয়ার্কিং পুল এবং ৩০ থেকে ৪,২২৮ kN পর্যন্ত রেফারেন্স হোল্ডিং/সাপোর্টিং লোড সহ কভার করে। চূড়ান্ত আকার নির্দিষ্ট চেইন ব্যাস এবং গ্রেড, অ্যাঙ্কর ভর, সর্বোচ্চ অ্যাঙ্করেজ গভীরতা, চেইন-স্টপার ব্যবস্থা, বৈদ্যুতিক পাওয়ার সাপ্লাই, ডেক ফাউন্ডেশন এবং ক্লাসিফিকেশন-সোসাইটি প্রয়োজনীয়তার বিরুদ্ধে পরীক্ষা করা আবশ্যক। এই পণ্যটিকে সাবসি অ্যাঙ্কর স্থাপনের জন্য অফশোর অ্যাঙ্কর-হ্যান্ডলিং উইঞ্চ হিসাবে নয়, বরং জাহাজের নিজস্ব অ্যাঙ্করের জন্য একটি জাহাজ অ্যাঙ্কর উইন্ডলাস হিসাবে বর্ণনা করা উচিত।
দ্রুত স্পেসিফিকেশন
- সরঞ্জাম কনফিগারেশন: সিঙ্গেল কেবল লিফটার / জিপসি + ডাবল রোপ ড্রাম + ওয়ার্পিং হেড → একটি ডেকে অ্যাঙ্কর-চেইন হ্যান্ডলিং এবং সহায়ক মুরিং-রোপ হ্যান্ডলিং একত্রিত করে।
- অ্যাঙ্কর চেইন পরিসীমা: ১২.৫–১১৪ মিমি → বিস্তৃত সিরিজ পরিসীমা; চূড়ান্ত জিপসি পকেট জ্যামিতি প্রকৃত চেইন ব্যাস, গ্রেড এবং প্রত্যয়িত লিঙ্কের মাত্রার সাথে মিলতে হবে।
- রেফারেন্স ওয়ার্কিং পুল: ৫.৯–৬১৭.৩ kN → প্রাথমিক মডেল নির্বাচনের জন্য ব্যবহৃত হয়; চূড়ান্ত অবিচ্ছিন্ন-ডিউটি পুল চেইন গ্রেড এবং অ্যাঙ্করেজ-গভীরতার উপর নির্ভর করে।
- রেফারেন্স হোল্ডিং/সাপোর্টিং লোড: ৩০–৪,২২৮ kN → একটি সাধারণ ব্রেক SWL হিসাবে গণ্য করা উচিত নয়; প্রয়োজনীয় ব্রেক/হোল্ডিং ভিত্তি চেইন-স্টপার ব্যবস্থা এবং ক্লাস নিয়মের সাথে পরিবর্তিত হয়।
- চেইন উত্তোলন গতি: ≥৯ মি/মিনিট রেফারেন্স → IACS UR A3-তে ব্যবহৃত ০.১৫ মি/সে ন্যূনতম গড় উত্তোলন-গতির ভিত্তির সাথে সামঞ্জস্যপূর্ণ, এর উল্লিখিত পরীক্ষার শর্তাবলীর অধীনে।
- ওয়ার্পিং লোড: ৫–৩৫০ kN → ড্রাম / ওয়ার্পিং ব্যবস্থার মাধ্যমে সহায়ক রোপ হ্যান্ডলিং সরবরাহ করে; রোপের ব্যাস এবং স্টোরেজ ক্ষমতা প্রকল্প-নির্দিষ্ট।
- ইলেকট্রিক ড্রাইভ: মাল্টি-স্পিড মেরিন মোটর + রিডাকশন গিয়ারবক্স → মোটরের রেটিং, ভোল্টেজ, ফ্রিকোয়েন্সি, ডিউটি, আইপি সুরক্ষা এবং নিয়ন্ত্রণ দর্শন প্রতিটি জাহাজের জন্য নিশ্চিত করতে হবে।
- ডিজাইন / অনুমোদন ভিত্তি: ISO 4568 এবং IACS UR A3 নির্দিষ্ট স্থানে রেফারেন্স হিসাবে ব্যবহার করা যেতে পারে → চূড়ান্ত ক্লাস অনুমোদন, পরীক্ষা এবং শংসাপত্রের পরিধি প্রকল্প-নির্ভর থাকে।
প্রধান প্রযুক্তিগত প্যারামিটার
|
চেইন ব্যাস। |
ওয়ার্কিং পুল |
রেফ. হোল্ডিং লোড |
গতি |
ওয়ার্পিং লোড |
রেফ. ইলেকট্রিক মোটর |
|---|---|---|---|---|---|
| ১২.৫ | ৫.৯ | ৩০ | ≥৯ | ৫ | ৩ / ১.২ |
| ১৯ | ১৫.৩ | ৯৫ | ≥৯ | ১০ | ৮.৫ / ৩.৫ |
| ২৬ | ২৮.৭ | ১৭৫ | ≥৯ | ২০ | ৮.৫ / ৩.৫ |
| ৩২ | ৪৩.৫ | ২৬১ | ≥৯ | ৩০ | ১৬ / ১৬ / ১১ |
| ৪০ | ৬৮.০ | ৪০২ | ≥৯ | ৪০ | ২২ / ২২ / ১৬ |
| ৫০ | ১০৬.৩ | ৬১৭ | ≥৯ | ৫০ | ৩০ / ৩০ / ২২ |
| ৬০ | ১৫৩.০ | ৮৭০ | ≥৯ | ৬০ | ৪৫ / ৪৫ / ৩০ |
| ৭০ | ২০৮.৩ | ১,১৬০ | ≥৯ | ১০০ | ৬০ / ৬০ / ৪৫ |
| ৯০ | ৩৮৪.৮ | ২,৬২৯ | ≥৯ | ১৫০ | ৭৫ / ৭৫ / ৩৬ |
| ১১৪ | ৬১৭.৩ | ৪,২২৮ | ≥৯ | ৩৫০ | ১৩২ / ১৩২ / ৬৬ |
নির্বাচন ও অনুসন্ধানের নির্দেশিকা
ধাপ ১: অ্যাঙ্কর-চেইন ব্যাস, চেইন গ্রেড এবং প্রত্যয়িত চেইন মাত্রা নিশ্চিত করুন। জিপসি / কেবল লিফটারকে কেবল নামমাত্র ব্যাসের নয়, প্রকৃত লিঙ্কের জ্যামিতির সাথে মিলতে হবে।
ধাপ ২: অ্যাঙ্কর ভর, সর্বোচ্চ অ্যাঙ্করেজ গভীরতা এবং প্রয়োজনীয় অবিচ্ছিন্ন ওয়ার্কিং পুল নিশ্চিত করুন। গভীর অ্যাঙ্করেজ বা বিশেষ অ্যাঙ্করের জন্য, স্ট্যান্ডার্ড ৮২.৫ মিটার ডিজাইন ভিত্তি যথেষ্ট নাও হতে পারে।
ধাপ ৩: একটি স্বাধীন চেইন স্টপার লাগানো আছে কিনা তা নিশ্চিত করুন। এটি সরাসরি উইন্ডলাসের প্রয়োজনীয় ব্রেক / হোল্ডিং-লোড ভিত্তি এবং উইন্ডলাস ও ডেক কাঠামোর উপর স্থানান্তরিত লোডকে প্রভাবিত করে।
ধাপ ৪: সহায়ক মুরিং ডিউটি নিশ্চিত করুন: রোপের ব্যাস, প্রয়োজনীয় ড্রাম ক্ষমতা, ওয়ার্পিং লোড, রোপ স্তরের সংখ্যা এবং ডাবল ড্রামগুলির স্বাধীন ক্লাচ / ব্রেক নিয়ন্ত্রণ প্রয়োজন কিনা।
ধাপ ৫: বৈদ্যুতিক সরবরাহ এবং নিয়ন্ত্রণ নিশ্চিত করুন: ভোল্টেজ, ফ্রিকোয়েন্সি, মোটর ডিউটি, স্থানীয় / রিমোট কন্ট্রোল, জরুরি স্টপ, ওভারলোড সুরক্ষা, এনক্লোজার / আইপি প্রয়োজনীয়তা এবং কোনও বিপজ্জনক-এলাকা প্রয়োজনীয়তা।
ধাপ ৬: চূড়ান্ত GA এবং উদ্ধৃতির জন্য জাহাজের ধরণ, ইনস্টলেশন লেআউট, হস পাইপ / চেইন পাইপ ব্যবস্থা, ডেক ফাউন্ডেশন অঙ্কন, ক্লাস সোসাইটি, পরিমাণ, গন্তব্য এবং প্রয়োজনীয় সরবরাহের সময় সরবরাহ করুন।
কাঠামো
ইলেকট্রিক মোটর | রিডাকশন গিয়ারবক্স | সিঙ্গেল কেবল লিফটার / জিপসি | ডিক্ল্যাচেবল কাপলিং | ডাবল রোপ ড্রাম | ওয়ার্পিং হেড | চেইন ব্রেক / ব্যান্ড ব্রেক | নির্দিষ্ট ড্রাম ব্রেক / ক্লাচ ব্যবস্থা | স্থানীয় নিয়ন্ত্রণ স্টেশন | বেস ফ্রেম / ফাউন্ডেশন ইন্টারফেস | জাহাজের ব্যবস্থা অনুযায়ী চেইন-স্টপার ইন্টারফেস
ড্রাইভ, ব্রেক ও অ্যাঙ্করিং ইঞ্জিনিয়ারিং সুবিধা
- সিঙ্গেল জিপসি ইতিবাচক চেইন এনগেজমেন্টের জন্য নিবেদিত, যখন ডাবল রোপ ড্রাম এবং ওয়ার্পিং হেড উইন্ডলাসের প্রাথমিক অ্যাঙ্করিং ফাংশন পরিবর্তন না করে সহায়ক মুরিং কাজ করার অনুমতি দেয়।
- একটি ডিক্ল্যাচেবল কেবল লিফটার প্রয়োজন হলে চেইন হুইলটিকে ড্রাইভ থেকে বিচ্ছিন্ন করার অনুমতি দেয়। ব্রেক এবং ক্লাচ ব্যবস্থা এমনভাবে নির্বাচন করা উচিত যাতে চেইন পেআউট, অ্যাঙ্কর পুনরুদ্ধার এবং রোপ হ্যান্ডলিং অনুমোদিত অপারেটিং সিকোয়েন্স অনুসারে স্বাধীনভাবে নিয়ন্ত্রণ করা যায়।
- IACS UR A3 কে ভিত্তি হিসাবে ব্যবহার করে ক্লাসেড ইনস্টলেশনের জন্য, প্রাইম মুভার অবিচ্ছিন্ন-ডিউটি এবং স্বল্প-মেয়াদী ওভারলোড প্রয়োজনীয়তা পূরণ করবে বলে আশা করা হয়; তাই চূড়ান্ত মোটর এবং গিয়ারবক্স নির্বাচন কেবল চেইন ব্যাসের উপর নির্ভর করে না, বরং চেইন গ্রেড, অ্যাঙ্কর আকার এবং অ্যাঙ্করেজ গভীরতার উপর নির্ভর করে।
- ব্রেক ক্ষমতা এবং কাঠামোগত হোল্ডিং লোডগুলি চেইন স্টপারের সাথে একসাথে পরীক্ষা করা আবশ্যক। IACS UR A3 চেইন স্টপার লাগানো থাকলে এবং না থাকলে ভিন্ন হোল্ডিং-লোড মানদণ্ড ব্যবহার করে, তাই সরবরাহকৃত রেফারেন্স হোল্ডিং-লোড টেবিলটিকে একটি সার্বজনীন ব্রেক মান হিসাবে পড়া উচিত নয়।
- হস পাইপ, চেইন স্টপার, জিপসি এবং চেইন পাইপের মধ্যে সঠিক অ্যালাইনমেন্ট সঠিক চেইন সিটিং এবং মসৃণ পাসের জন্য অপরিহার্য। ফাউন্ডেশন এবং আন্ডার-ডেক সাপোর্টিং স্ট্রাকচার অনুমোদিত লোড পাথের জন্য পরীক্ষা করা আবশ্যক।
- মেরিন ইলেকট্রিক্যাল নির্বাচনে মোটর ডিউটি, ইনসুলেশন, এনক্লোজার, স্পেস-হিটার এবং প্রযোজ্য নিয়ন্ত্রণ প্রয়োজনীয়তা অন্তর্ভুক্ত করা উচিত। ব্রেক, ক্লাচ, গিয়ারবক্স লুব্রিকেশন পয়েন্ট এবং পরিধান যন্ত্রাংশের চারপাশে পরিষেবা অ্যাক্সেস চূড়ান্ত GA-তে বিবেচনা করা উচিত।
কাস্টম অ্যাট্রিবিউটস
- সরঞ্জাম প্রকার: সহায়ক মুরিং ফাংশন সহ ইলেকট্রিক মেরিন অ্যাঙ্কর উইন্ডলাস → জাহাজের নিজস্ব অ্যাঙ্কর সিস্টেমের জন্য, সাবসি অ্যাঙ্কর হ্যান্ডলিংয়ের জন্য নয়।
- কনফিগারেশন: সিঙ্গেল জিপসি + ডাবল রোপ ড্রাম + ওয়ার্পিং হেড → চূড়ান্ত বাম/ডান-হ্যান্ড ব্যবস্থা এবং অপারেটিং সিকোয়েন্স অনুমোদিত GA অনুসরণ করবে।
- অ্যাঙ্কর চেইন পরিসীমা: ১২.৫–১১৪ মিমি রেফারেন্স সিরিজ → জিপসি তৈরির আগে চেইন গ্রেড, লিঙ্কের মাত্রা এবং চেইন সার্টিফিকেট নিশ্চিত করুন।
- ওয়ার্কিং পুল: ৫.৯–৬১৭.৩ kN রেফারেন্স পরিসীমা → চূড়ান্ত অবিচ্ছিন্ন ডিউটি চেইন গ্রেড, অ্যাঙ্কর ভর এবং অ্যাঙ্করেজ গভীরতার উপর নির্ভর করে।
- হোল্ডিং লোড: ৩০–৪,২২৮ kN রেফারেন্স পরিসীমা → ব্রেক ক্ষমতা নির্ধারণের আগে প্রকল্পটি একটি স্বাধীন চেইন স্টপার ব্যবহার করে কিনা তা নিশ্চিত করুন।
- ইলেকট্রিক ড্রাইভ: মডেল-নির্দিষ্ট মাল্টি-স্পিড মোটর এবং গিয়ারবক্স → ভোল্টেজ, ফ্রিকোয়েন্সি, ডিউটি এবং সুরক্ষা ক্লাস নিশ্চিত করতে হবে।
- নিয়ন্ত্রণ: প্রকল্প প্রয়োজনীয়তা অনুযায়ী স্থানীয় / রিমোট → কন্ট্রোল স্টেশন, জরুরি স্টপ এবং ইন্টারলকগুলি জাহাজের স্পেসিফিকেশন দ্বারা সংজ্ঞায়িত করা হবে।
- শংসাপত্র: অর্ডার স্কোপ অনুযায়ী উপলব্ধ → ক্লাস অনুমোদন, পরিদর্শন পরিধি এবং শংসাপত্রের স্তর প্রকল্প প্রয়োজনীয়তার অধীন।
কিভাবে কাজ করে
ইলেকট্রিক মোটর রিডাকশন গিয়ারবক্স চালায় → কেবল লিফটার / জিপসি অ্যাঙ্কর চেইনকে হেভিংয়ের জন্য নিযুক্ত করে → ব্রেক এবং ক্লাচ চেইন পেআউট এবং হোল্ডিং নিয়ন্ত্রণ করে → ডাবল রোপ ড্রাম / ওয়ার্পিং হেড সহায়ক মুরিং-রোপ হ্যান্ডলিং সরবরাহ করে → লোডগুলি বেস ফ্রেমের মাধ্যমে অনুমোদিত ডেক ফাউন্ডেশনে স্থানান্তরিত হয়
অ্যাপ্লিকেশন
বাণিজ্যিক জাহাজ | কার্গো জাহাজ | ট্যাঙ্কার | বাল্ক ক্যারিয়ার | ওয়ার্কবোট এবং সার্ভিস ভেসেল | জাহাজের সামনের অ্যাঙ্করিং স্টেশন | সম্মিলিত অ্যাঙ্করিং এবং সহায়ক মুরিং ব্যবস্থা | নতুন নির্মাণ এবং প্রতিস্থাপন প্রকল্প
শংসাপত্র ও সুবিধা
প্রকল্পের প্রয়োজনীয়তা, অনুমোদিত অঙ্কন, পরিদর্শন পরিধি, উপাদান ট্রেসেবিলিটি এবং ক্লাস-সোসাইটি পদ্ধতি অনুসারে শংসাপত্র ব্যবস্থা করা যেতে পারে।
শংসাপত্র: CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, মেকার্স টেস্ট সার্টিফিকেট।
অঙ্কন ও ছবি

প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
প্রশ্ন ১: সঠিক ইলেকট্রিক অ্যাঙ্কর উইন্ডলাসের আকার কীভাবে নির্বাচন করা উচিত?
উত্তর ১: নির্বাচনটি প্রকৃত অ্যাঙ্কর-চেইন ব্যাস এবং গ্রেড থেকে শুরু করা উচিত, তারপরে অ্যাঙ্কর ভর, সর্বোচ্চ অ্যাঙ্করেজ গভীরতা, প্রয়োজনীয় অবিচ্ছিন্ন পুল, ব্রেক / চেইন-স্টপার ব্যবস্থা, মুরিং-ড্রাম ডিউটি, বৈদ্যুতিক সরবরাহ এবং ক্লাস প্রয়োজনীয়তা পরীক্ষা করুন। কেবল চেইন ব্যাস যথেষ্ট নয়।
প্রশ্ন ২: রেফারেন্স হোল্ডিং লোড কি উইন্ডলাস ব্রেক রেটিং এর সমান?
উত্তর ২: স্বয়ংক্রিয়ভাবে নয়। প্রয়োজনীয় ব্রেক এবং কাঠামোগত হোল্ডিং ভিত্তি একটি স্বাধীন চেইন স্টপার লাগানো আছে কিনা এবং নির্দিষ্ট চেইন ন্যূনতম ব্রেকিং শক্তি উপর নির্ভর করে। চূড়ান্ত মান অনুমোদিত ক্লাস গণনা এবং GA এর বিরুদ্ধে নিশ্চিত করা উচিত।
প্রশ্ন ৩: এটি কি অফশোর অ্যাঙ্কর-হ্যান্ডলিং উইঞ্চের মতো?
উত্তর ৩: না। এই পৃষ্ঠাটি জাহাজের নিজস্ব অ্যাঙ্কর হ্যান্ডলিংয়ের জন্য একটি জাহাজ অ্যাঙ্কর উইন্ডলাস বর্ণনা করে, সহায়ক মুরিং ড্রাম / ওয়ার্পিং হেড সহ। সাবসি অ্যাঙ্কর স্থাপন বা পুনরায় অবস্থান করার জন্য ব্যবহৃত অফশোর অ্যাঙ্কর-হ্যান্ডলিং উইঞ্চগুলি ভিন্ন সরঞ্জাম বিভাগ যা ভিন্ন বিধিবদ্ধ এবং ক্লাস প্রয়োজনীয়তা সহ।